Gemini 機器人看影片學布袋球:Apollo 連進七球,Video-to-Sim-to-Real 做到了什麼?
Google 展示 Gemini 機器人工作流程,Apollo 從人類布袋球影片建立模擬並在實機連進七球。解析 Video-to-Sim-to-Real、官方影片、物理模擬與示範的證據界線。
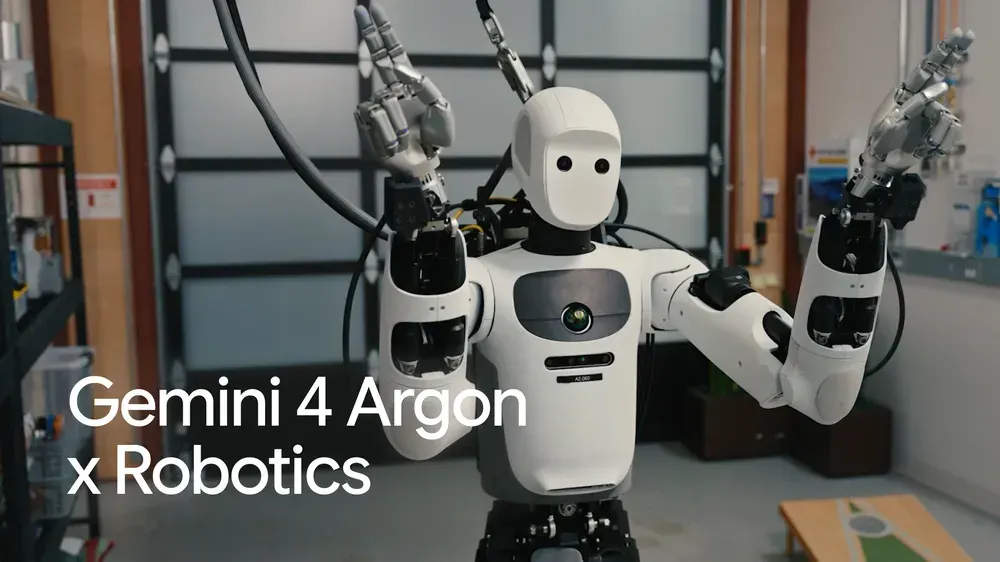
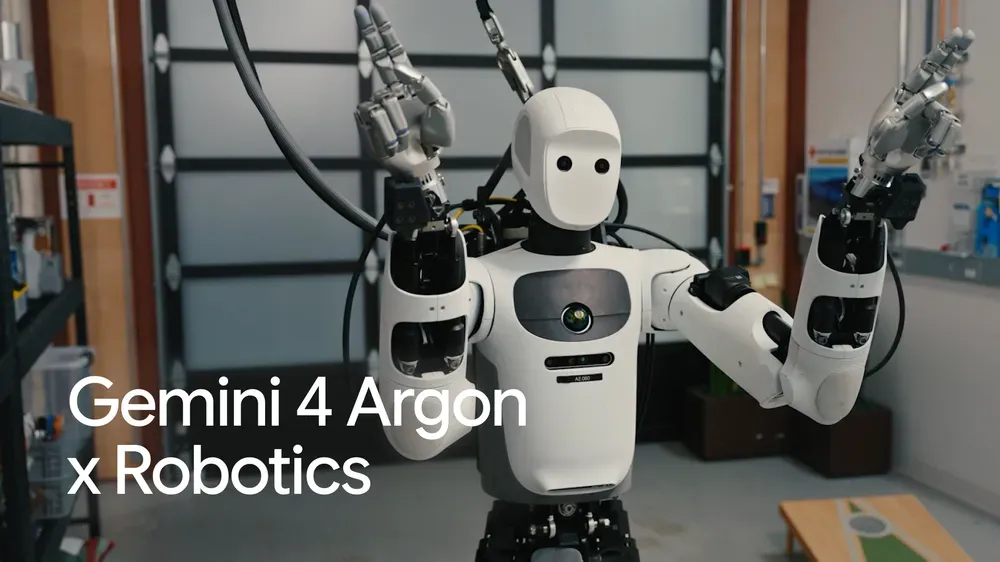
一段人類投擲布袋的影片,成了 Gemini 機器人學習新動作的起點,Google 展示的 Apollo 最後在實機試驗連進七球。
Google 在 2026 年 10 月 13 日公布 Gemini 4 Argon 的機器人開發案例,把影片理解、程式生成與物理模擬接在一起。
布袋球是把小袋子投向斜板孔洞的遊戲,看似簡單,卻需要掌握距離、出手時機與身體平衡。
對機器人而言,看懂人類在做什麼,只是開始。還要把觀察轉換成自己的關節動作。
這次示範值得關注的是建立訓練環境的速度,以及模型如何把視覺資訊接到可執行的程式。
七次連續命中則是特定試驗的結果,還不能代表任意場地或任意物品都能同樣處理。
從影片到真實投擲,中間那個模擬環境,才是理解這則新聞的關鍵。
Gemini 機器人示範:看影片之後,還要建立訓練世界
這次流程把示範影片變成機器人可以練習的環境,讓原本需要人工建模的工作有機會更快完成。
依 Google 發表文章,Argon 分析人類布袋球影片、建立空間資訊與模擬程式,再將結果轉到 Apptronik Apollo 實機。
Google 把這條路徑稱為 Video-to-Sim-to-Real,意思是先從影片出發,在模擬裡練習,再回到真實機器人測試。
影片提供動作線索,模擬則提供可以重複試錯的地方。這兩者的作用不同,不能把中間訓練過程省略成「看一次就會」。
人的手臂與機器人的手臂不一樣
人類身體的比例、關節與肌肉,和機器人硬體不同。直接複製畫面裡的角度,不一定能做出穩定動作。
同一條投擲軌跡,對不同手臂長度可能需要不同關節配合。身體重心也要跟著調整,才不會在揮手時失去平衡。
因此,影片理解需要回答動作的目的,再讓機器人的控制系統找到可執行的方式。
對新聞讀者,這是比「模仿得像不像」更重要的問題:觀察是否轉換成能在自己的硬體上完成的動作。
模擬讓失敗不必每次都發生在實機
若每次調整都直接讓機器人投擲,測試會佔用硬體,也可能增加物品與裝置受損的風險。
模擬可以先比較動作,再選較合理的版本上機。它的價值在於縮小實機探索範圍,而不是取代所有真實測試。
Google 將縮短建模與試驗準備列為這條流程的價值,不同硬體仍需要各自驗證。
不同硬體與場地需要額外調整,真正節省多少時間,還要以完整專案的建立、測試與修正成本衡量。
物理模擬和生成影片,回答的是不同問題
畫面看起來合理,不代表動作符合真實受力。機器人要用的訓練環境,還需要處理接觸、摩擦與關節限制。
Google Developers 技術文章 展示多種機器人開發工作,包含以 MuJoCo 建立與校準模擬。
MuJoCo 是物理模擬引擎,也就是計算物件與機器人如何運動、碰撞及互相施力的軟體。
MuJoCo 官方介紹 把接觸相關的最佳化與控制驗證列為重要用途,提供了解這個工具的原始入口。
如果物件太輕,成功可能只存在於電腦裡
假設模擬布袋比真實物品輕,機器人在虛擬環境學到的出手力量就可能不足,轉到現場便投不到目標。
若摩擦設定不同,布袋落在板上後的滑動也會不同。命中畫面可能相似,形成結果的物理條件卻不一樣。
這些例子是模擬驗證的基本思路,並非對 Google 此次實驗參數的指控,也不代表本文取得了完整設定。
它們說明團隊為何需要把真實測量接回模擬,而不能只挑一段最像成功的渲染影片。
數位分身要對上行為,不能只對上外觀
數位分身是為真實裝置或場景建立的數位模型。用於機器人時,它還需要在重要互動上接近真實情況。
一個模型若只把桌子與容器畫得很像,卻讓物件穿過邊緣,就不適合拿來驗證抓取與放置。
Google 技術文章中的案例把視覺與接觸驗證分開,讓讀者看到「像」與「能用」需要不同檢查。
這也解釋為何圖片轉 3D 的進展很重要,卻不能直接當成可靠機器人訓練環境已經完成。
延伸閱讀:NVIDIA GATOR 照片轉 3D 解析:生成、修正與機器人模擬的距離
Apollo 連進七球,證明的是一次具體展示
七次連續命中讓結果容易理解,也比只在模擬裡投中更接近真實世界。它依然需要放在試驗條件裡看。
公開公告沒有提供足以重建完整成功率的所有資料,例如全部嘗試次數、失敗分佈與不同場地條件。
因此,讀者知道的是官方報告一次連續命中結果,不能由此計算出所有投擲的總體成功率。
如果一項任務要變成商品功能,還需要在更多位置、物品與操作條件下反覆測試,確認結果是否穩定。
遊戲示範有清楚目標,真實工作更複雜
布袋球的成功很直觀:小袋是否進洞。搬運或裝配工作則可能同時要求不壓壞物品、不碰到人,且放到指定位置。
例如拿起透明杯子,視覺可能難以辨認邊界。抓住軟袋,物件會隨受力變形。不同問題需要不同測試。
這讓展示與部署之間存在額外工程工作。投擲成功很有價值,卻不是所有操作任務都已解決的證據。
連續命中也要看測試設定是否固定
固定距離與固定目標,可以讓系統反覆改善同一個動作。改變位置後,則要看它能否重新觀察與調整。
部署驗收可以逐步增加變化,先改目標位置,再改物品與環境,避免一次變更多項而無法找出失敗原因。
這是部署驗收的設計建議,實際表現仍需依每種硬體與環境測試。
官方影片裡,哪些是真實機器人,哪些是模擬?
Google 的技術頁提供多種影片,觀看時最重要的是辨認畫面所對應的實驗階段,避免把所有內容當成實機演示。
Spot 踩垃圾桶踏板並投放罐子的影片,包含模擬練習與實機操作。機器人需要配合站立與手臂動作,才能完成投放。
另一段影片把機器人攝影機畫面與 MuJoCo 場景並排,讓人看到實機與模擬如何比對。手繪投球擊倒箱子的案例,則呈現模擬與渲染結果。
這些是相關開發案例,和 Apollo 布袋球是不同展示。Google 主發表頁另提供 Apollo 示範影片,可以對照完整流程。
這讓讀者能看到流程的組成,同時知道哪一段影片支援哪一項說法。
看對照影片,比只看完成畫面更有幫助
真實與模擬並排時,可以觀察物件位置、接觸時間與動作是否一致,也能看出團隊如何發現模型偏差。
若只看最後一段漂亮動畫,就很難知道前面用了多少資料、調整與試驗,也無法判斷動作是否真的可執行。
語意與空間評測,也有自己的範圍
Google 同時引用 ERQA 評測。ERQA 是透過問題測試模型對物理與空間情境的理解,原始資料可從 研究團隊儲存庫 檢視。
在這類題目答對,能說明模型的理解能力,和讓馬達在現場穩定運作仍是不同驗證。
評測與實機可以互相補充:前者較容易比較模型,後者才能看硬體與環境造成的影響。
這次新聞對機器人開發者有什麼意義?
最值得先試的是加速建立測試場景,因為這能減少重複建模,又能在上機前保留檢查與修改空間。
例如團隊已有一段操作影片,可以先讓模型辨認關鍵物件與動作,再生成初版場景,由工程師核對尺寸與限制。
如果初版能減少準備時間,就具有工作價值。若還需要大量手動修正,也能從失敗紀錄找出下一步改善點。
比起直接追求「一段影片學會所有技能」,這種試點更容易知道模型在哪個環節真的省了時間。
成功條件必須包含不能發生的事
機器人把物品移到終點,只是其中一個條件。途中碰撞、過大施力或失去平衡,都可能讓任務不合格。
因此,驗收應把禁止行為和目標一起寫清楚,並讓模擬與實機檢查相同的條件。
若只用終點判斷,系統可能找到快速卻不適合真實操作的路徑。這是物理任務比文字任務更需要關注的差別。
模型、模擬與硬體都需要版本
一個動作成功可能同時依賴模型版本、場景設定與控制程式。只儲存最終影片,往後未必能重現。
開發團隊可以連同輸入影片、環境參數與測試結果一起儲存,讓新版本能和同一組條件比較。
世界模型的研究也在處理物理一致性,但不同評測與用途需要分開看,不能只因名稱相似就合併結果。
延伸閱讀:Odyssey-3 開放世界模型預覽:物理評測66.1分,能證明模擬世界有多可靠?
要把展示變成可用技能,需要保留失敗過程
機器人影片常以成功動作作結,但開發者更需要知道它曾在哪裡失敗。失敗位置會指出感知、規劃或控制的不足。
例如布袋提早鬆手,可能要查出手時機;投得太短,則需要比較速度與物件條件。不同症狀不能一律靠再生成一次解決。
公開資料未提供完整失敗紀錄,因此後續的重現測試仍有資訊價值。
如果後續研究提供完整測試,應記錄每次起始狀態與結果,讓成功案例和失敗案例都能對回同一套設定。
模擬應保留難題,而不是把難題移除
為了讓動作順利,若在模擬中拿掉碰撞或把物品固定,結果可能失去對實機的意義。能完成畫面,不等於能完成物理任務。
因此,團隊需要先說清楚哪些調整允許,哪些會破壞驗證。模型生成程式時,也要讓這些條件成為可檢查的限制。
對布袋球,可以關注物品是否真的由投擲產生移動;對抓取,可以檢查物件是否因正常接觸被拿起,而非直接改位置。
這讓模擬的成功更有說服力,也讓工程師能辨認模型是在改善動作,還是悄悄改變題目。
真實環境的變化,需要獨立測試
光線改變可能影響視覺,地面差異可能影響平衡,物件狀態也可能改變抓握。展示場地固定時,這些變化不一定出現。
測試可以逐一加入變化,記錄哪項造成表現下降。這種資料比只報最好的一次,更能指引後續開發。
如果技能需要人先擺好物品,也應把這個條件儲存。自動完成部分動作,和從任意狀態開始完成任務,是不同能力。
對有實際部署需求的團隊,下一步應先選一個範圍有限的工作,確認安全、重現性與接手方式,再擴大到更多場景。
Gemini 機器人新聞常見問題
Gemini 機器人真的只看一次影片就能投布袋球嗎?
官方描述的流程包含影片理解、模擬程式與實機轉移。標題中的影片是起點,中間仍有建立與測試流程。
七球連進代表百分之百成功率嗎?
七次連續命中是一次展示結果。沒有完整嘗試次數與測試分佈,不能推算一般成功率。
官方技術影片都是 Apollo 布袋球嗎?
技術頁也有其他機器人與模擬案例。觀看時應看清圖說,相關建模影片不能取代布袋球實驗本身的證據。
值得追蹤的,是示範如何變成可重現流程
這次展示讓人看到,影片理解與程式生成能幫機器人開發跨過更多前置工作,讓建模與試驗有機會更快。
接下來最有資訊價值的進展,會是更多條件下的成功率、失敗案例,以及能供其他團隊重現的設定。
可以從 Google 官方機器人技術頁 看影片與提示範例,先理解它在哪些環節提供幫助,再評估自己的實驗需求。
若想持續追蹤相關更新,可免費訂閱 AI 郵報。