NVIDIA ASPIRE v1.0 開源:機器人技能發現與自我改善,99% 成績要怎麼讀?
NVIDIA ASPIRE v1.0 開源機器人代理框架,展示技能發現、改善與真機操作。本文說明模型替換後的研究成績、模擬與真機差別,以及技能庫對機器人開發的意義。
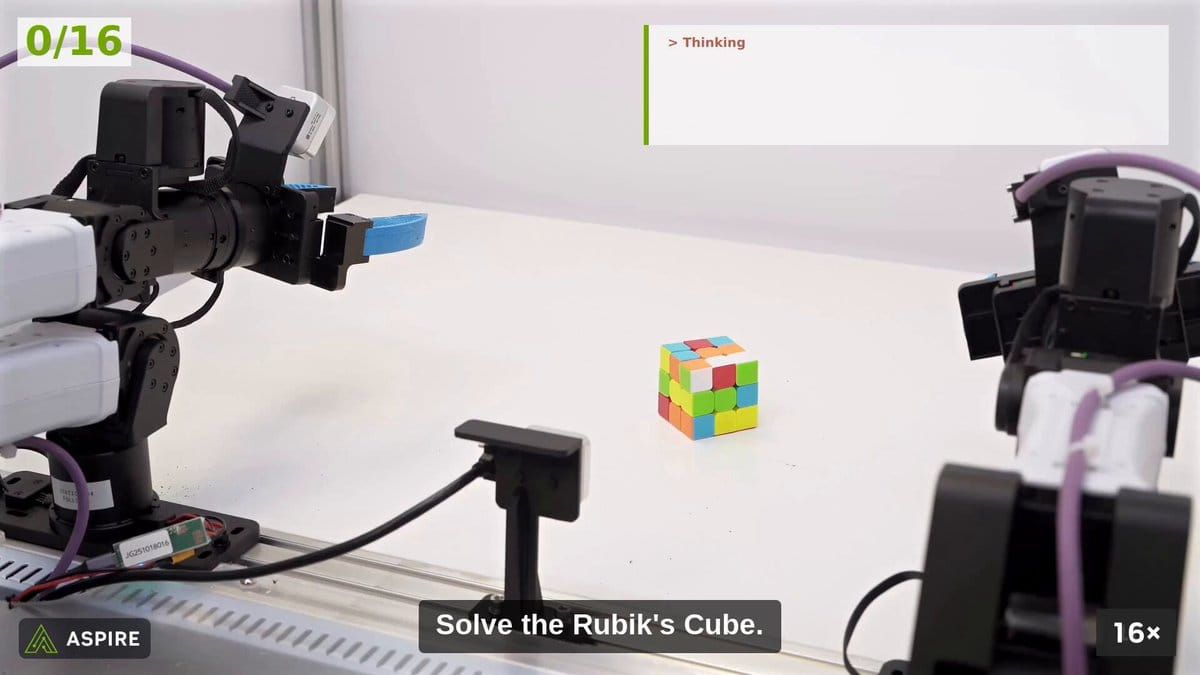
ASPIRE v1.0 開源後,機器人研究者可以更具體地研究一條工作路線:讓程式代理寫控制程式、觀察失敗,再把成功修復累積成可重用技能。
NVIDIA Jim Fan 的發布原帖提到模型能力提升後的研究成績,並展示真機操作。但接近 99% 的數字有指定任務範圍,不能讀成所有機器人都已能可靠完成任何工作。
因為探索會耗費資源,系統用技能庫保存已驗證的操作方法。當新任務需要相似動作時,系統可以利用既有方法,不必每次完全從頭探索。
這項更新適合研究機器人控制、程式代理與持續學習的團隊。對一般使用者,值得理解的是系統如何累積有效經驗,而不是把自我改善當成無限制的自主能力。
先看它改進的是什麼,再閱讀成功率,會比較不容易混淆。
ASPIRE 如何把任務累積成技能?
官方儲存庫介紹,框架讓程式代理編寫、執行並修正機器人控制程式,把經過驗證的改善收進技能庫。
因為修正需要依據,這個迴圈的重點是回饋。機器人做了什麼、任務是否完成、哪一步失敗,都會影響下一次修改。如果判斷成功的方法有問題,系統也可能學到不適合的做法。
自我改善一定是重新訓練模型嗎?
不是每一次改善都要改動模型權重。ASPIRE 的重點包含修正技能程式與儲存可重用方法,不能直接說它每做一個任務就重新訓練整個神經網路。
但這裡需要分清兩種材料。模型權重是訓練後的數值設定,技能程式則是可執行的操作方法。兩者都可能影響行為,但保存一段更好的程式,和更新模型本身是不同的機制。
因此,研究者能分別檢查模型、技能與執行環境,知道能力提升來自哪裡,而非把所有改善都歸在同一個「學會了」。
接近 99% 的成績涵蓋哪些測試?
官方 README 的說法,涵蓋 80 個測試目標、物件、空間與長流程操作的 LIBERO-Pro 模擬任務,以及選定的 Robosuite、BEHAVIOR-1K 任務。這是研究設定下的成績,不能擴大成所有真實世界工作。
因為場景容易控制,模擬環境可以反覆測試、控制條件與重設場景,有助於比較方法。真機則增加摩擦、視覺誤差、設備磨耗與碰撞等條件,所以兩者的成功率要分開閱讀。
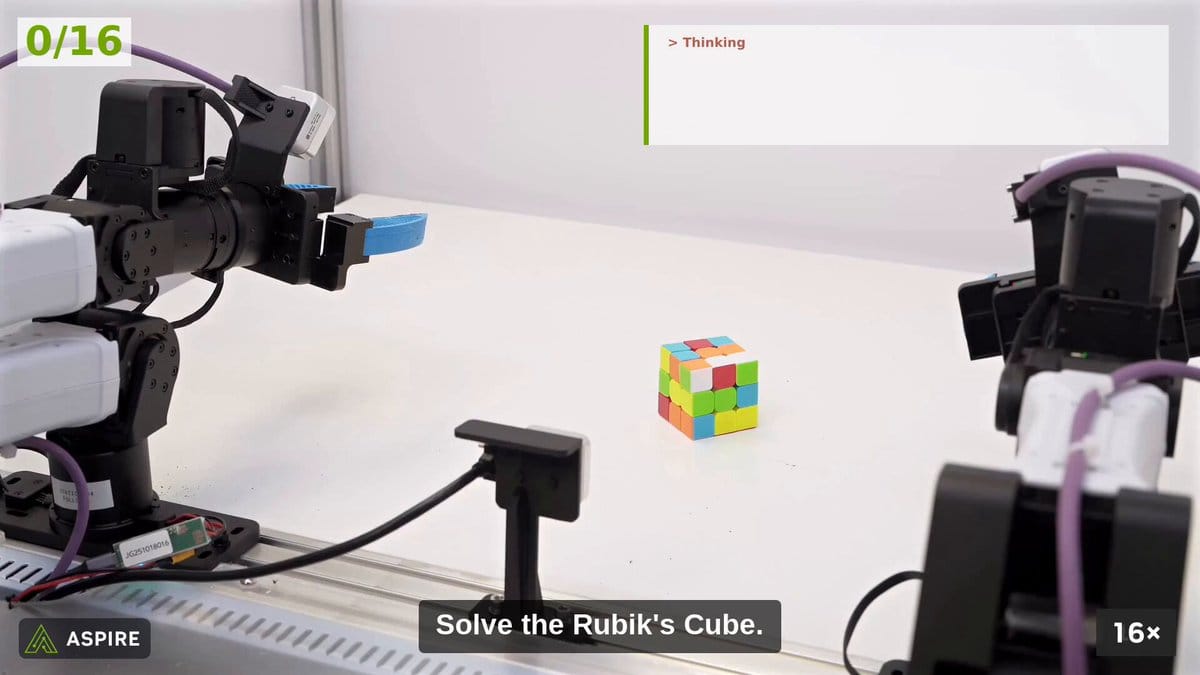
官方研究頁展示技能探索與真機案例,包括魔術方塊等工作。這些展示能說明框架做到過什麼,仍不能代替完整的重複測試與獨立重現。
但能力提升也可能改變費用,原帖因此比較不同後端模型的能力與成本。這些比較和任務組合有關,不能直接用某一個每任務價格,推算所有機器人的操作成本。
開源框架如何接到實體機器人?
因為真機失敗會造成實體影響,團隊可以先在模擬環境理解工具介面、回饋與技能管理,再挑範圍小的真機工作。把場景固定,才能較清楚觀察從模擬轉到實體時,哪些假設不再成立。
例如抓取同一物件,模擬中的位置可能很精確,真機相機與手臂卻各有誤差。若控制程式直接採用理想座標,原本看似成功的技能就可能失效。
以下是接真機前值得分別檢查的層次:
| 層次 | 應檢查的問題 |
|---|---|
| 任務定義 | 完成條件是否涵蓋物品與環境狀態 |
| 技能程式 | 輸入變化時是否仍有效 |
| 感測與控制 | 延遲、校正與誤差如何處理 |
| 實體操作 | 碰撞、掉落與停機如何限制 |
表格讓開源研究接到可管理的實驗。真正影響導入的,往往是失敗時怎麼停下與恢復,而非最佳示範能多快完成。
因為能力來自多個元件,版本也應保留。模型、技能庫與控制程式如果同時變動,出現改善或退步時,很難知道原因。每輪只改清楚的部分,才方便追蹤。
ASPIRE 常見問題
99% 是所有真機任務的成功率嗎?
不是。官方數字有指定的模擬與選定任務範圍,真機展示應另外看。
ASPIRE 是十月才首次提出嗎?
這次新聞是 v1.0 開源更新,研究與框架介紹早於這次版本。
開源就能直接在任何機器人上跑嗎?
仍要接感測器、控制介面與安全限制。硬體不同,需要對應整合與驗證。
延伸閱讀
延伸閱讀:NVIDIA Nemotron 3.5 Super VL 發布:讓 AI Agent 一起看文件、影片與工具
延伸閱讀:Hermes Desktop 一鍵跑本地模型:自動偵測硬體、免終端指令,但 8B Agent 真的夠用嗎?
結語:把可重用技能和成功條件一起保存
ASPIRE 值得研究的地方,是讓代理的修正轉成可以檢查與重用的技能。先在固定任務中驗證,再逐步加入真機誤差與失敗情境,會比較容易看出這個方法能帶來哪些實際進步。
免費訂閱 AI 郵報,持續追蹤機器人與代理研究。
資料來源
資料核對日期:2026 年 10 月 17 日。