Odyssey 果蠅大腦實驗解析:模擬神經系統接上 AI 世界,能證明什麼?
Odyssey 果蠅大腦示範把神經系統模擬接上 Odyssey-3 生成世界。拆解大腦、行動與環境的分工,以及官方影片能支持的結論與研究限制。

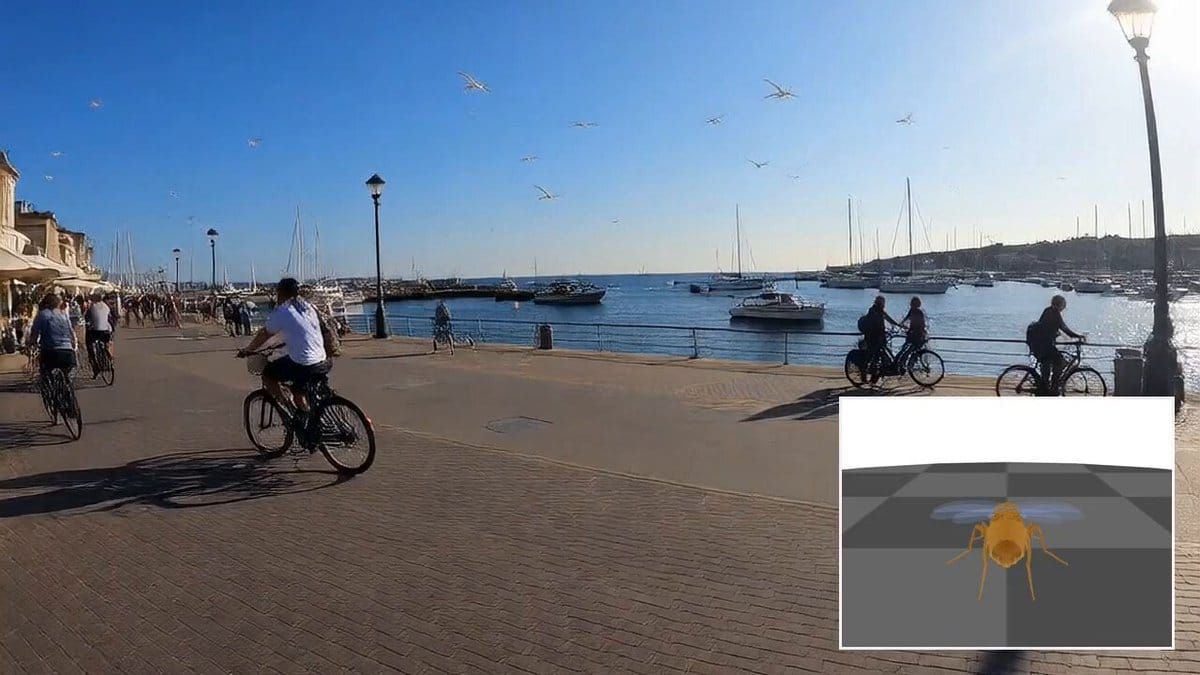
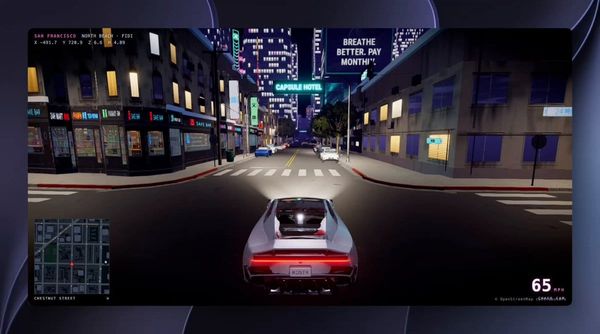
Odyssey 果蠅大腦影片的重點,是把神經系統模擬和會持續變化的 AI 世界接在一起。它讓原本分開討論的大腦模擬與生成環境,出現在同一段展示裡。
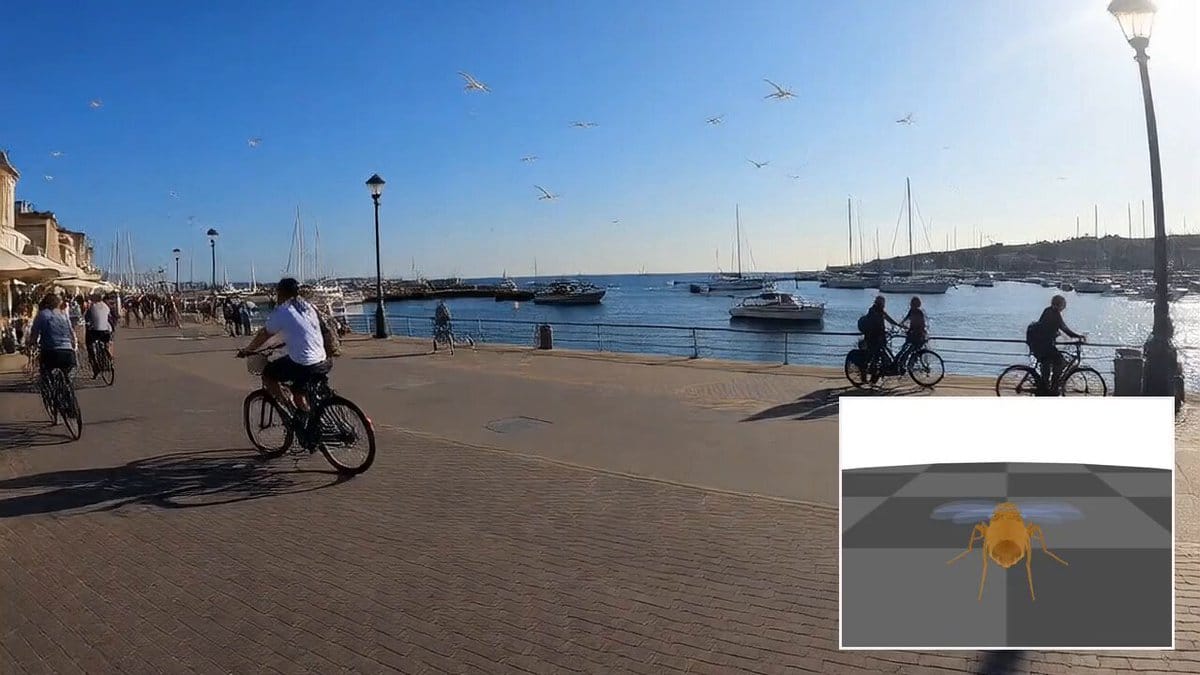
官方在台灣時間 2026 年 10 月 18 日發布貼文,到 10 月 19 日查詢時約有 1.7 萬個讚、457 萬次瀏覽。畫面看起來像一隻小果蠅,正在一個不斷展開的世界裡探索。
但這不是把活體果蠅送進電腦,也不能只憑畫面判定模擬具備感受或意識。因為觀眾看到的是系統輸出的畫面,背後還需要輸入、行動與環境之間的對接。
Odyssey 把示範描述為果蠅大腦在 Odyssey-3 想像的模擬世界中飛行,但貼文沒有公開完整實驗方法。這使我們可以討論它提出的研究方向,卻不能替它補上未公布的神經訊號與控制細節。
它也與固定遊戲關卡有一個重要差別,這次展示的環境本身由世界模型生成。當環境不再只是事先寫好的場景,研究者就得一起驗證環境和行為。
我會把這件事視為跨系統互動的研究示範。要進一步支持生物學或機器人結論,仍需要公開方法與可重複評量,而第一步是釐清影片裡究竟接上了哪些東西。
Odyssey 果蠅大腦實驗實際接上哪些東西?
官方把果蠅大腦模擬放進 Odyssey-3,但公開貼文沒有完整方法。因此閱讀這則消息時,要先分開官方直接說明的內容與我們希望它能回答的問題。
Odyssey 官方 X 貼文表示,團隊把果蠅大腦放進前沿世界模型,讓它自行飛過想像出來的模擬世界。這是本次新聞的直接來源,但它不是一份附有實驗細節的論文。
「大腦模擬」可以先理解為用電腦描述神經元及其連接活動。它與把果蠅外形畫成遊戲角色不同,因為前者希望用神經系統的結構或運作方式產生可觀察結果。
不過,模擬採用了多少神經元、如何處理感覺訊息,以及是否有額外控制程式,都會影響結果。這些細節若沒有一起公開,就無法只憑果蠅外觀猜出來。
另一端的世界模型,則是學習環境如何隨時間變化的 AI。它會根據已有資訊預測後續畫面或狀態,讓開發者能探索持續變化的場景。
依 Odyssey-3 官方介紹,這套模型學習物體移動、互動及情境演變,研究預覽也提供輸入環境描述、採取行動並觀察回應的方向。
但通用產品能回應操作,不等於這次果蠅示範已公布完整的雙向感覺回饋。要知道兩端如何連接,仍要看實驗本身使用了哪些資料,而不能拿產品介紹代替方法。
以下把需要分開理解的部分放在一起。
| 部分 | 它負責的問題 | 需要看見的證據 |
|---|---|---|
| 大腦模擬 | 行為如何由神經活動產生 | 採用的模型與設定 |
| 對接方式 | 行動如何交給環境 | 訊號與操作的對應 |
| 生成環境 | 行動後場景如何變化 | 輸入、狀態與輸出紀錄 |
| 研究評量 | 結果是否穩定且有意義 | 重複實驗與比較條件 |
表格裡每一部分都會影響解讀,因此「果蠅在飛」只呈現了最後一端的可見結果。想追問它是否學會避障、是否接收視覺,就需要更多方法資料。
世界模型如何與行動形成閉迴路?
閉迴路是指結果會回過頭影響下一次行動,讓系統持續調整。這是一個理解互動模擬的概念,但不能直接當成本次果蠅實驗已公開證明的技術細節。
可以想像一個人在開車,看到前方轉彎後調整方向,再根據新的位置繼續修正。因為每個動作的結果都會變成下一次判斷的依據,所以這與播放預先錄好的影片不同。
若研究者要把大腦模擬放入這類環境,就得定義環境的哪些訊息會進入模擬,再定義模擬輸出的活動如何換成移動。少了這份對照,觀眾只能看到畫面,無法知道控制來自哪裡。
例如鏡頭往左轉,可能是模擬發出動作,也可能是另一層程式把輸出換成操作。兩者都可以構成實驗設計,但研究問題不同,因此方法需要交代清楚。
同樣地,環境中的障礙物是否被轉成神經模擬的輸入,也需要證據。影片看起來有避開物件,不足以排除鏡頭安排、其他控制器或生成環境本身造成的影響。
這些問題並沒有否定示範的價值,而是決定價值能放在哪裡。若目標是展示兩套系統能對接,完成連接便是進展;若目標是說明生物行為,就需要更完整的比較。
Odyssey 的開發者入口提供模型接入資訊,但讀者仍要區分通用介面與特定研究程式。能取得服務,不代表同時取得這支影片的全部重現條件。
延伸閱讀:果蠅大腦模擬教學:從 MaleCNS 到 DOOMFLY,自己接上遊戲與奇怪實驗
生成世界和遊戲引擎的可靠性有何差別?
生成世界可以提供多變情境,但規則是否穩定需要另外驗證。因為模型畫出合理景象,與環境持續遵守同一套物理規則,是兩個不同要求。
傳統遊戲引擎通常由程式明確設定物件、碰撞與移動規則。因此開發者比較容易固定起點,再用相同操作觀察結果,適合需要反覆比較的測試。
世界模型則希望從資料學會環境怎麼變化。這能減少逐一打造場景的工作,但生成過程也可能出現物件變形、位置漂移,或前後規則不一致。
如果研究問題是「系統碰到障礙物會怎麼調整」,障礙物是否一直存在就很重要。若它在生成過程中消失,行為結果便同時受到環境改變影響。
因此評量不能只看飛行路徑順不順。研究者還需要確認物件是否保持位置、距離是否可比較,以及重做時的差異來自控制端還是環境端。
Odyssey-3 官方介紹把物理準確性列為研究重點,並展示特定基準的結果。這些結果可以幫助理解模型表現,但基準分數並不直接回答果蠅實驗的所有問題。
因為影片續接測試、機器人策略與神經模擬,涉及不同的輸入和成功標準。把一個測試的好成績轉成另一個任務的保證,會跳過需要重新驗證的部分。
比較實用的做法,是先固定自己要研究的能力。若目的是觀察探索行為,就應定義何謂探索、如何量測,再看生成環境是否能穩定提供必要條件。
延伸閱讀:Odyssey-3 開放世界模型預覽:物理評測66.1分,能證明模擬世界有多可靠?
這段示範能證明果蠅有意識嗎?
觀察到動作,只能說明系統產生了可見行為,無法單憑影片判定主觀感受。這也是本次消息最容易被標題放大的地方。
「自行飛行」可以指不需要人逐步下指令,但不等於有意識地想探索。因為自動控制系統也能在環境裡持續移動,兩者需要不同證據。
同樣地,神經元連接圖提供結構資訊,但結構不會自動補齊每個細胞的運作細節。研究者採用的簡化方式,會決定模擬能回答什麼尺度的問題。
如果把影片描述成「果蠅住進夢境」,讀者可能很快理解畫面氣氛,卻也容易以為科學家已經證明感受。較有用的理解,是兩套模擬方式正在被放到同一個實驗情境。
從教育角度看,這反而是一個討論證據的好例子。學生可以先寫下自己從影片直接看見的內容,再把「它知道什麼」「它感覺如何」列為需要另外研究的問題。
這樣做能讓討論保留想像,也保留可檢查的界線。對外說明成果時,描述可觀察行為與方法,會比替模擬指定內心狀態更有助於理解。
研究者應如何驗證這類模擬?
先固定輸入、行動映射與評量,再比較多次結果,才有機會分辨系統做到了什麼。這是對研究設計的建議,並非本文聲稱官方已完成以下測試。
第一個可操作的問題,是相同起點能否得到相近結果。若每次環境、控制設定與目標都不同,就很難判斷某段成功路徑來自能力還是偶然。
接著可以替換控制端做比較,例如保留同一個生成環境,換成另一種簡單行動規則。因為有了對照,才知道大腦模擬是否帶來特定行為差異。
環境端也能分開比較。若相同控制方式放進固定場景和生成場景,結果差很多,就需要回頭檢查場景穩定度、視覺輸入與操作對應。
記錄失敗同樣重要。只挑最流暢的一段影片,適合展示作品,但不足以說明一般表現,因此重現資料最好保留卡住、漂移或無法完成的情況。
評量也應避免先選畫面再訂標準。研究前就決定要觀察距離、反應或任務完成情況,後續比較才不會隨著結果換一套理由。
若要讓其他團隊重做,還需要交代模型版本、設定、資料處理和執行條件。因為服務持續更新,即使使用相同名稱,也可能已經不是同一個實驗基礎。
對開發者而言,可以先從 Odyssey 開發者網站確認可用介面與接入條件,再評估它是否符合自己的研究問題。本文沒有登入執行該果蠅示範,也沒有量測其成本或重現成功率。
Odyssey 果蠅大腦常見問題
這次是把活的果蠅放進虛擬世界嗎?
官方文字指向大腦模擬與模型生成環境的連接。不能把這理解成活體被數位化傳送,也不能只靠影片判定模擬與真實果蠅完全相同。
它和果蠅玩 Doom 的示範相同嗎?
兩者都涉及讓模擬輸出接上外部環境,但本次焦點是生成世界。具體對接方式與可重現條件,仍應以各自公開的方法為準。
有沒有證明系統會學習?
官方貼文呈現了飛行示範,但沒有提供足以判定學習過程的完整評量。若要說明能力隨經驗改變,需要比較前後表現並排除其他因素。
可以直接用來訓練機器人嗎?
世界模型有這類研究方向,但特定果蠅展示不等於機器人部署驗證。真實設備還涉及感測、動作限制與現場測試,必須另訂成功標準。
先追方法,再判斷這段示範能走多遠
這次 Odyssey 展示把「大腦如何產生行為」與「AI 如何生成環境」放進同一個畫面,因此很容易引出新的研究問題。它值得關注的地方,是不同模擬工具之間的連接可能。
願意追蹤方法與重現資料的人,可以持續看官方是否補上輸入、行動對應與評量。想直接從影片得到意識或生物學定論的人,則會碰到公開證據還沒有回答的問題。
接下來可以先看原始貼文,再對照模型介紹與開發者文件,記下自己希望哪一項實驗能被重做。訂閱 AI 郵報,也能持續追蹤世界模型與機器人研究的新進展。