Asimov 組裝手冊公開:一般工具能打造人形機器人,動手前要準備什麼?
Asimov 組裝採用常見手工具,但仍需焊線、檢查電路與設定致動器。本文依官方手冊整理工作台、25 顆關節編號、控制電腦與軟體開放進度,說明研究平台適合誰,以及隨插即用的期待落差。

Asimov 組裝最吸引人的地方,是研究者能知道機器人裡面裝了什麼,也能自己修與改。但拿一般工具完成裝配,和買回來按下開關就能工作,仍有很大的距離。
2026 年 10 月 23 日,官方在 X 說明組裝所需工具,包括六角扳手、剝線鉗、烙鐵與電表。這次訊息把人形機器人的門檻,從看得見的外形拉回工作台。
官方也直接說,它不是隨插即用的產品。部分關節需要焊接線路,完成後還要檢查導通,也就是確認電線是否接成預期的電路。
這種設計讓使用者有機會替換手部、外殼、感測器與運算設備,因此比較接近可開發的研究平台。自由度增加的同時,組裝與驗證工作也由使用者承擔。
若團隊熟悉基本焊接、願意依手冊逐步測試,Asimov 值得放進研究設備的比較清單。若期待拆箱後就有完整成熟的軟體工具,則要先核對哪些功能已提供、哪些仍在開發。
真正開始前,先把工具、零件與通電前要完成的設定分清楚,能減少裝好之後又拆回去的工作。
Asimov 組裝需要什麼工具,哪些已隨機附上?
標準組裝以常見手工具為主,但包含機械與電路兩類工作,因此準備一組扳手還不夠。官方的工具與耗材手冊把必需品與額外設備分開列出。
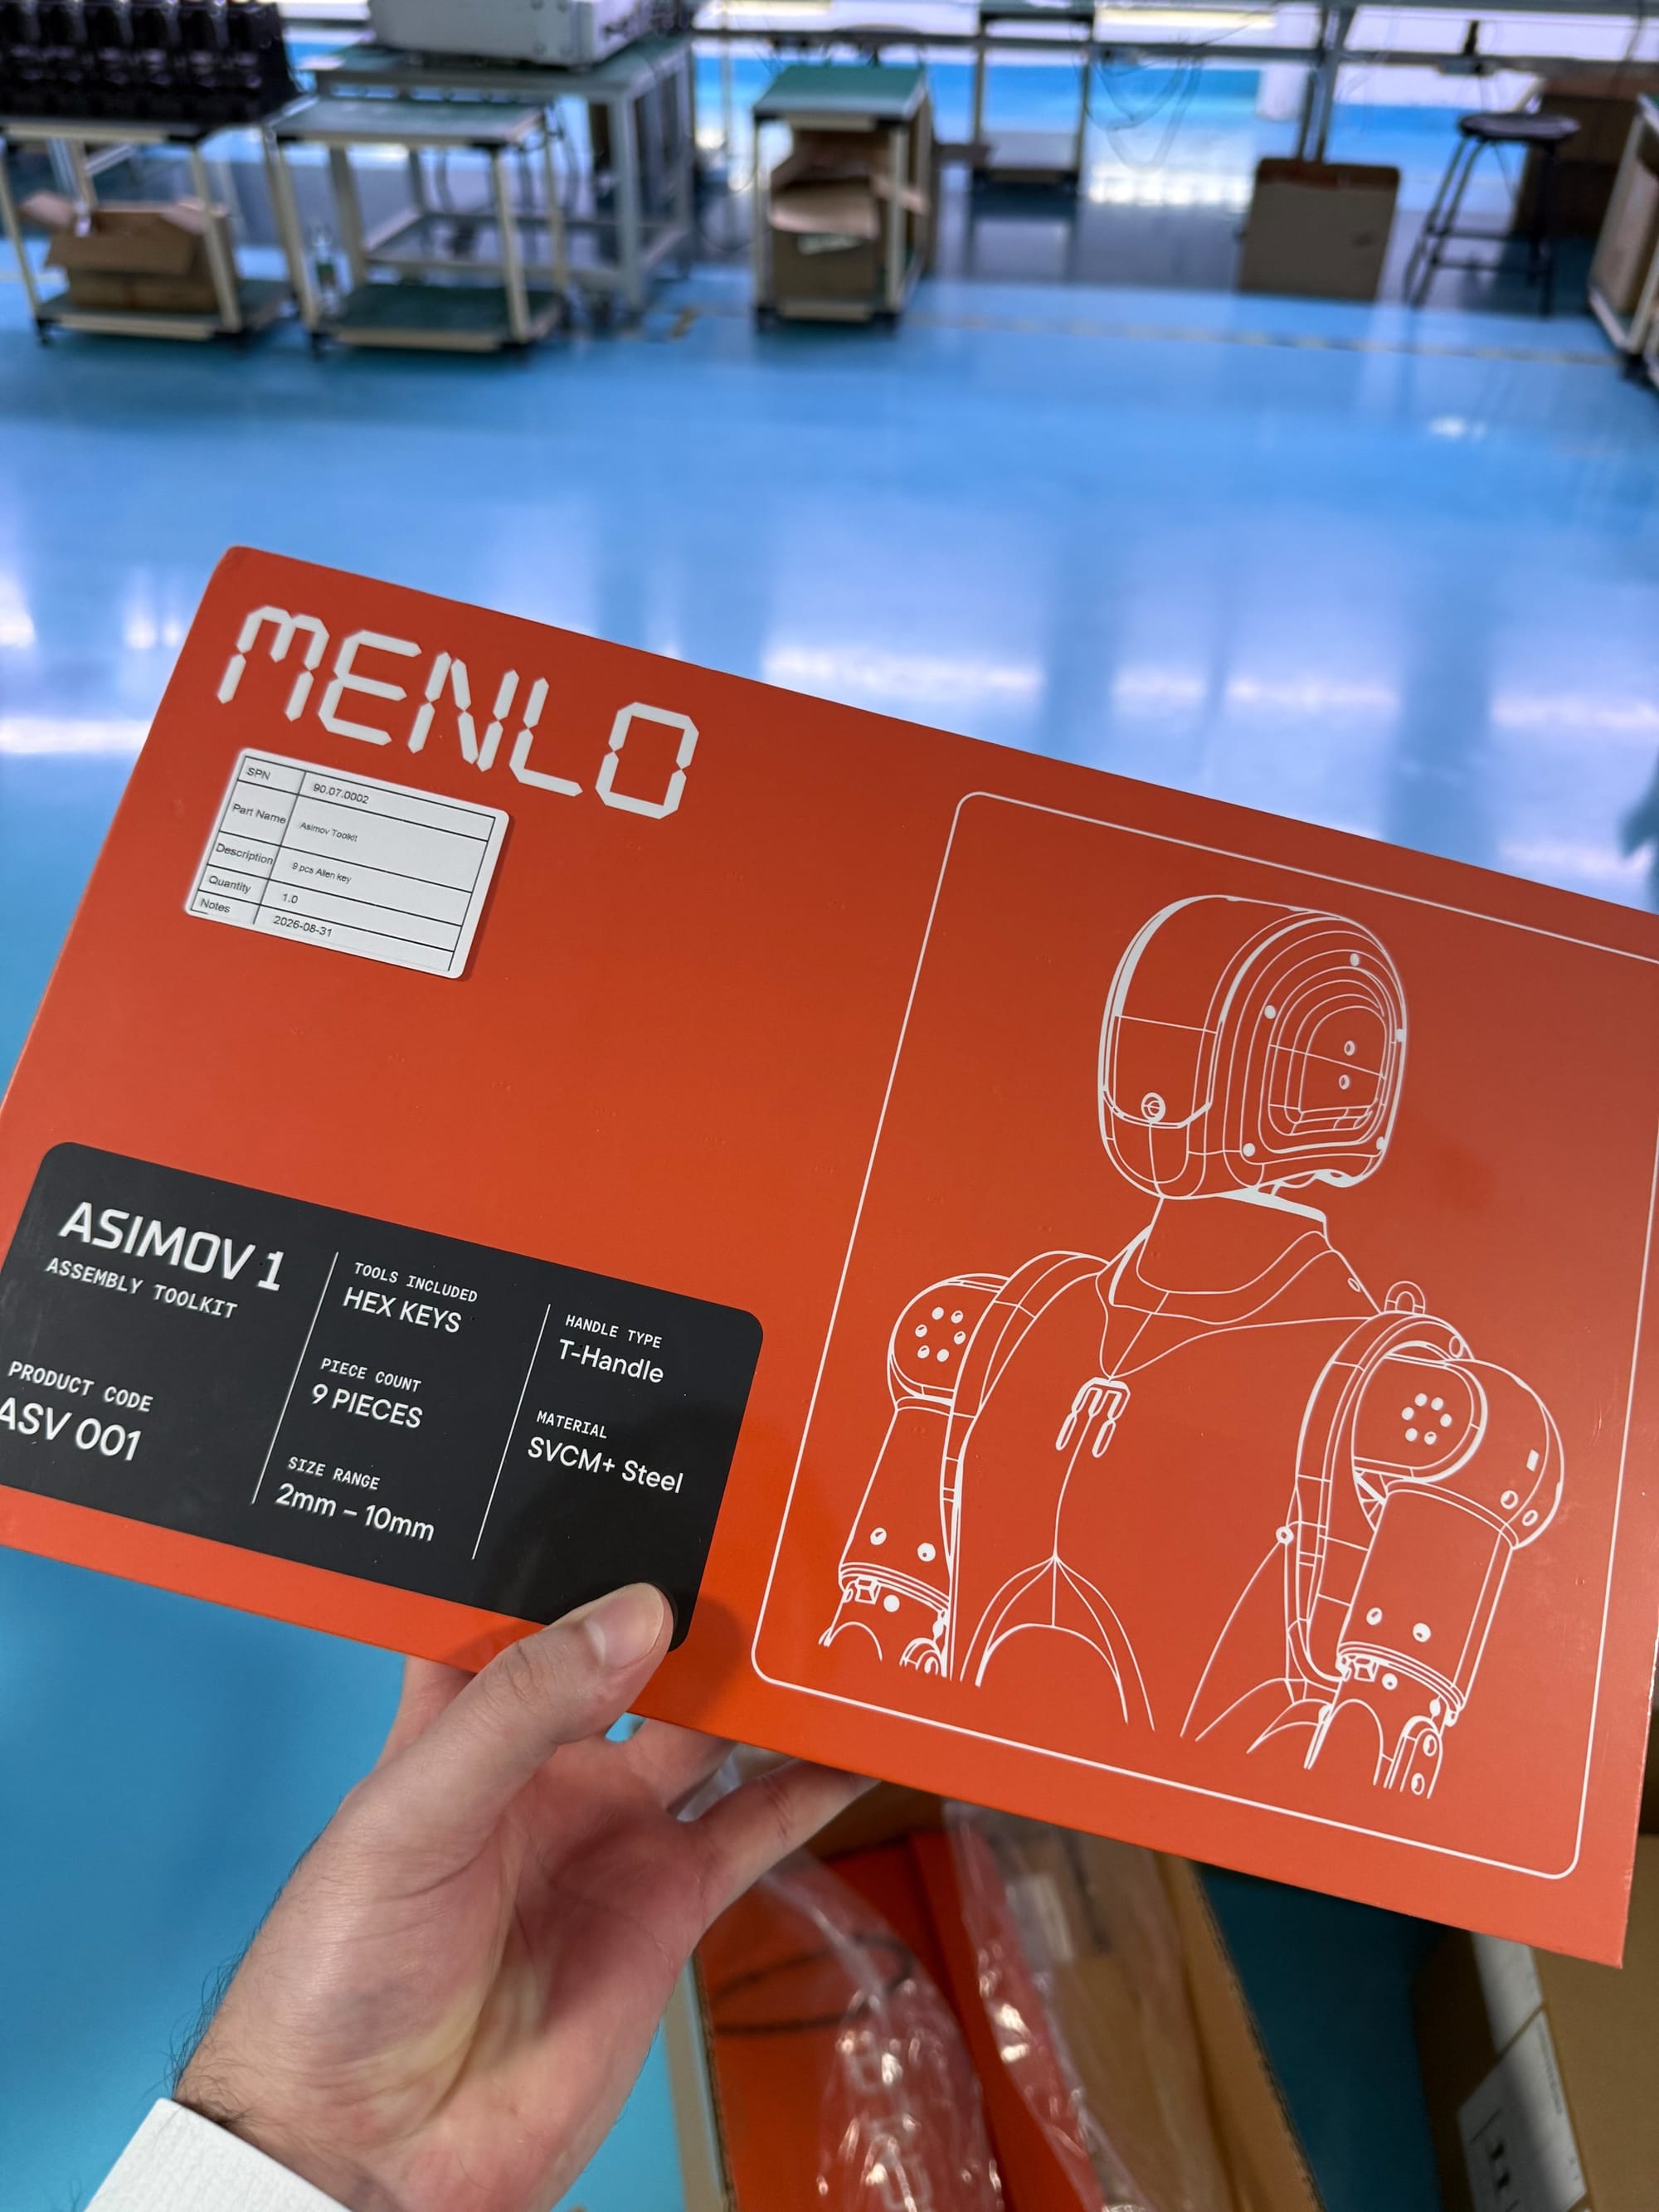
六角扳手用於多數裝配,官方列出的必要尺寸從 2 到 6 毫米,包含中間的常用規格。購買或預購 Asimov 的客戶會隨機收到一組,無須因為看到商品連結就再買一次。
十字起子則用在電池開關與外殼的固定工作,斜口鉗與剝線鉗負責處理線材。工具尺寸與適用材料要對得上手冊步驟,因為工具存在不等於每一處都能用同一把。
電路工作需要烙鐵、焊錫與協助固定線端的夾具。熱風槍和熱縮套管用來處理接點外層絕緣,數位電表則負責接好後的導通檢查。
耗材也各有用途,不能全當成固定零件的膠。螺絲膠依指定位置使用,瞬間膠用在特定線路固定,紙膠帶可作臨時標記,但不是永久電路絕緣材料。
官方提供的品牌與商品連結只是參考,並不要求購買同一家。先確認自己已有的工具能否符合用途,會比照清單整套添購更接近這份手冊的目的。
以下把工作台按任務整理,方便檢查缺的究竟是工具還是技能。
| 工作 | 基本準備 | 需要完成的確認 |
|---|---|---|
| 機械裝配 | 六角扳手、十字起子 | 零件方向與固定方式符合步驟 |
| 接線與絕緣 | 剝線鉗、烙鐵、熱縮套管 | 接點牢固、線路不受擠壓 |
| 電路檢查 | 數位電表 | 電路未通電時確認接線路徑 |
| 整理與標記 | 紙膠帶、標籤與收納空間 | 編號與零件能逐步對上 |
表格裡的電路檢查並不是等機器人不能動才做,因為接線錯誤若留到整機裝好,往往更難找出位置。工具準備好之後,就要先理解每個系統負責什麼。
機械、電路與兩台控制電腦,各自做什麼?
Asimov 把動作控制與影音網路分開處理,因此它不是只有一塊電腦接上所有關節。先看懂這種分工,後續排除問題時才知道該查哪一段。
依官方總覽,機器人約高 1.2 公尺、重 35 公斤,有 25 個主動關節。這些關節由致動器帶動,也就是接收控制訊號後產生動作的裝置。
腿部每邊有六個主動關節,手臂每邊有五個,其餘分配在腰部與頸部。關節數反映機構怎麼動,卻不代表機器人已經會完成同樣數量的工作技能。
Radxa CM5 負責動作控制,Raspberry Pi 5 則處理影音與網路。因為控制迴路與媒體服務的問題不同,換一個攝影機或網路設定,不能直接當成改善步態的方法。
感測與媒體設備包含慣性感測器、單眼攝影機、立體聲麥克風陣列與喇叭。慣性感測器提供機身動態資訊,攝影機與聲音設備則讓開發者能研究與環境互動的方式。
官方文件還把頭部運算單元與機器人處理單元分別畫清楚。對組裝者而言,板子的名稱不是記憶測驗,而是要能對上線材、供電與手冊裡的檢查位置。
例如機器能連上網路,並不能證明每個關節的控制線都正確。反過來,關節能接收指令,也不代表影像與聲音服務已經準備好。
所以第一次組裝不應只用「整台會不會走」當判斷。把子系統各自驗證,才能知道遇到問題時要修接線、設定,還是控制程式。
為什麼要先設定 25 顆致動器的編號?
先設定編號,是為了讓控制系統知道每一道動作指令應送到哪個關節。若控制器辨認錯裝置,機構再完整也無法按預期動作。
官方手冊要求在裝配前,逐顆設定並確認全部 25 個致動器的編號。它也提醒,如果略過這一步,完成裝配之後可能得拆開機身才能補做。
這個順序會影響整個專案安排,因為設定工作需要在工作台上逐一進行。若把所有零件先鎖上,才發現某個編號有問題,就會多出一段拆裝與重新檢查。
編號和零件整理也必須配合,否則已設定的裝置仍可能放錯位置。把編號、裝配位置與檢查結果留在同一份紀錄,能減少多人協作時交接資訊遺失。
電路導通檢查也有明確條件,官方要求先斷開電池、讓電路沒有通電再做。這是本平台手冊的一部分,不能因為工具外觀看起來像一般家用品,就跳過指定流程。
同樣地,手冊對電動起子有所保留,因為速度變快也可能增加滑牙或過度鎖緊的問題。不熟悉工具扭力控制的人,使用手工具比較容易按指定步驟檢查。
這些要求說明 Asimov 降低的是特殊設備門檻,沒有把裝配工程變成零門檻。研究者投入的時間除了組裝,還包括建立之後可以維護的紀錄。
完成硬體順序之後,下一個會影響研究排程的問題,就是官方到底交付了哪些軟體能力。
從模擬到實機,哪些軟體已經能用?
Asimov 的開放資料涵蓋設計與模擬,但軟體不同部分有不同進度,因此不能把「開放平台」當成每項功能都已完整交付。規劃研究前,應逐項對照官方狀態。
總覽列出的可用項目包含隨韌體提供的全身移動控制策略、方向遙控、直接致動器控制,以及機器人狀態回傳。控制策略就是決定機身怎麼動的程式或模型。
MuJoCo 與 URDF 模型也列為提供項目,它們讓研究者在模擬環境中描述機器人的結構與行為。但模擬裡做得好,仍需要符合實機配置與控制條件。
官方將全身遠端動作控制列為開發中,Asimov Client SDK 也仍在開發。SDK 是幫開發者呼叫功能的程式工具組,若研究依賴它,就不能把預計推出時間當成已可用。
完整 SDK 與模擬器工作流另外標示即將推出,Menlo Platform 也還有待開放。這些進度會直接影響團隊能否照原定方式寫應用,而不是只有文件措辭上的差異。
文件說明可先用既有模擬模型與訓練範本研究動作,再部署到機器人。但零額外調整的部署表述是官方設計方向,不能延伸成任意改機身後都能直接套用。
研究者如果準備更換手部或感測器,應先確認模擬描述、控制介面與實際硬體能否一起更新。因為其中一段不同步,成功的模擬結果也可能無法解釋實機表現。
延伸閱讀:SONIC 跑上 Asimov:人形機器人全身控制,為什麼小型 CPU 也能做?
可以自訂手部與算力,會帶來哪些開發工作?
可自訂的價值,是研究問題不必完全受制於原廠機身配置,但每一次改動都會增加需要驗證的關係。對實驗室來說,自由度與維護能力得一起考慮。
官方列出可調整的部位包括手腕、頭部、外殼與背板,也允許加入工具、感測器或運算設備。這讓團隊能依研究目標配置機器,而不是只使用既定展示功能。
例如換上不同手部,可能是為了研究更細的抓取工作。但增加的重量、連接方式與供電需求,都會讓原本的控制條件發生變化。
因此,改裝計畫應該記錄改了什麼、為什麼改,以及要用哪個任務比較前後差異。只拍一段成功影片,很難知道改動是否讓其他動作變得更差。
開放的機械設計、電路設計、模擬與零件資料,能幫團隊理解系統。實際重用檔案與再散布時,仍應回到專案儲存庫核對各部分的條款與版本。
手冊也列出選配設備,包括起重輔助、支撐凳、熱像儀與進階電子測試工具。但這些項目是為了特定維護或開發用途,不是標準組裝都要買的套件。
遠端操作用的頭戴裝置與動作追蹤器同樣是選配。若研究只需要先確認裝配與方向遙控,沒有理由把所有延伸設備都算進第一次採購。
這種分階段安排能讓團隊先建立可運作的基礎配置,再投入真正需要的改裝。也因為每一步有紀錄,之後換人接手比較容易重現同樣結果。
延伸閱讀:Isaac Lab 3.0 正式版:機器人模擬拆成可選元件,Newton、PhysX 與部署怎麼選?
買套件和自己找零件,研究排程差在哪裡?
官方儲存庫把未組裝套件與自行採購分成兩條路徑。套件的重點是把零件組合先準備好,自行採購則需要再處理料表、製作與替代零件,兩者的工作量不能混在一起估算。
如果團隊要自行製作零件,應同時核對設計檔與料表版本,因為同名零件也可能因版本不同而無法直接互換。研究紀錄因此要留到實際使用的檔案,而不只是一個專案首頁連結。
官方也把容易更換的故障點列為可維修設計的一部分,目的是保護主要組件。但能否快速維修仍取決於備品與組裝熟悉度,不能把設計方向當成每次故障都能立即恢復。
對多人共用的實驗室,先建立標準配置與備品清單,再開放不同研究者改裝,比每次重新拼出一台機器更容易管理。這樣也能把硬體變動和控制策略的效果分開記錄。
有組裝與測試能力的研究者,比較適合這種平台
Asimov 組裝手冊讓門檻變得具體,因為你能事先知道要焊哪類線、如何準備工具,以及哪些軟體仍在開發。這比只看人形機器人的外觀,更有助於評估研究排程。
有維護人員、能保存裝配紀錄,也願意自己補上應用整合的團隊,較能使用開放平台的彈性。想直接部署成熟商用流程的人,則需要先找出軟體與支援的缺口。
下一步可以先讀官方總覽與工具頁,列出自己的必需功能,再核對每一項是否已交付。把第一階段收斂到標準組裝與基本運作,會比同時改機身、換算力與研究新步態容易驗收。
想持續比較開放機器人的組裝與部署經驗,可以免費訂閱 AI 郵報,後續再對照官方手冊與新釋出的工具版本。
Asimov 組裝常見問題 FAQ
Asimov 組裝真的不用專業設備嗎?
官方說標準組裝使用常見工具,但仍需要焊接與電路檢查能力。工具常見不代表完全沒有技術門檻。
六角扳手需要另外買嗎?
官方工具頁說明,購買或預購的客戶會隨機收到一組。已有符合規格的工具也可以使用,不要求照指定品牌添購。
25 個關節的編號可以組好後再設嗎?
手冊要求在裝配前逐顆設定並確認。若略過,後續可能得拆開機身補做。
完整 SDK 與全身遠端操作都已開放了嗎?
截至 2026 年 10 月 24 日檢視的總覽,這些項目仍有開發中或即將推出的部分。規劃應用時應依功能逐一核對。