SONIC 跑上 Asimov:人形機器人全身控制,為什麼小型 CPU 也能做?
Menlo Research 測試 NVIDIA SONIC 與 Asimov 移植版本,在機器人內建 ARM CPU 執行全身控制。本文解讀 2.6 毫秒推論、馬達迴路分工,以及初步實機測試的限制。

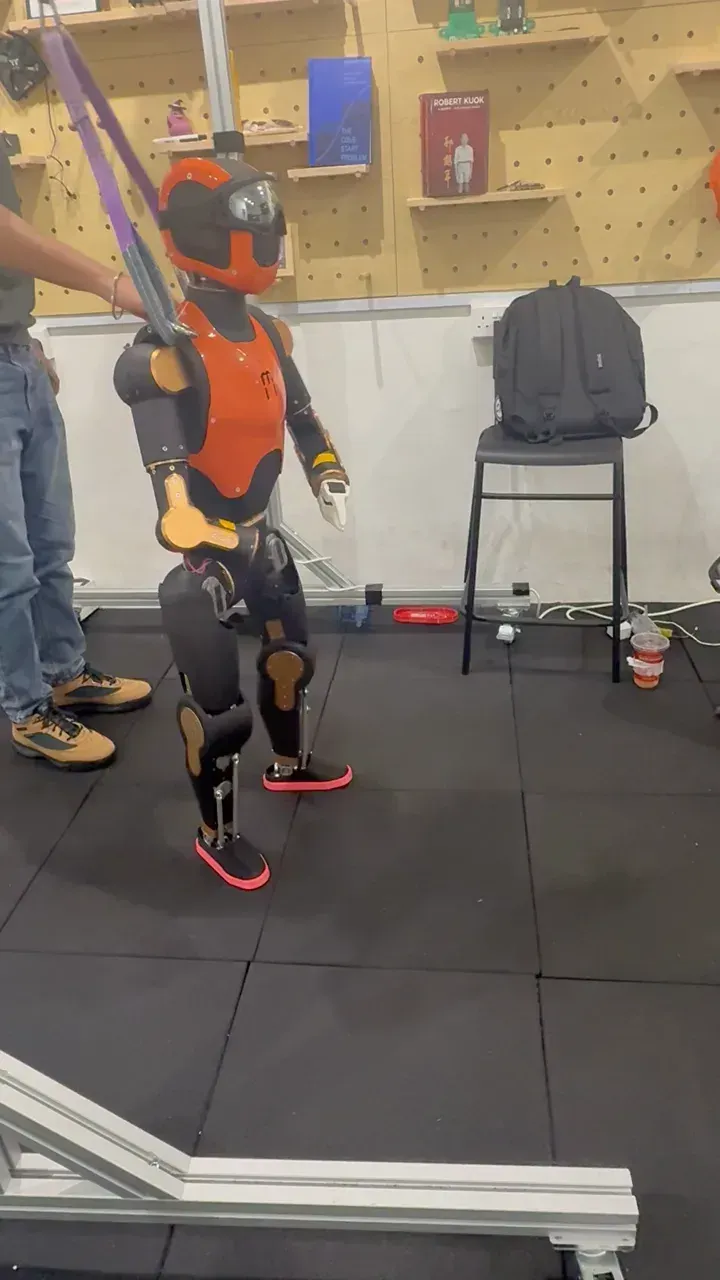
SONIC 是 NVIDIA 開源的人形機器人動作追蹤技術,能依參考動作與機器人當下狀態,產生關節目標。Menlo Research 將它帶到 Asimov 的小型電腦,測試全身控制是否能在機器人自己的 CPU 上執行。
這項 2026 年 9 月 28 日公開的研究,近日又在 X 的機器人討論中被分享。最容易引起注意的是 2.6 毫秒這個數字;真正值得理解的,則是團隊如何安排運算,讓 AI 推論和馬達控制各自按時完成。
全身控制,讓手臂和腿一起維持平衡
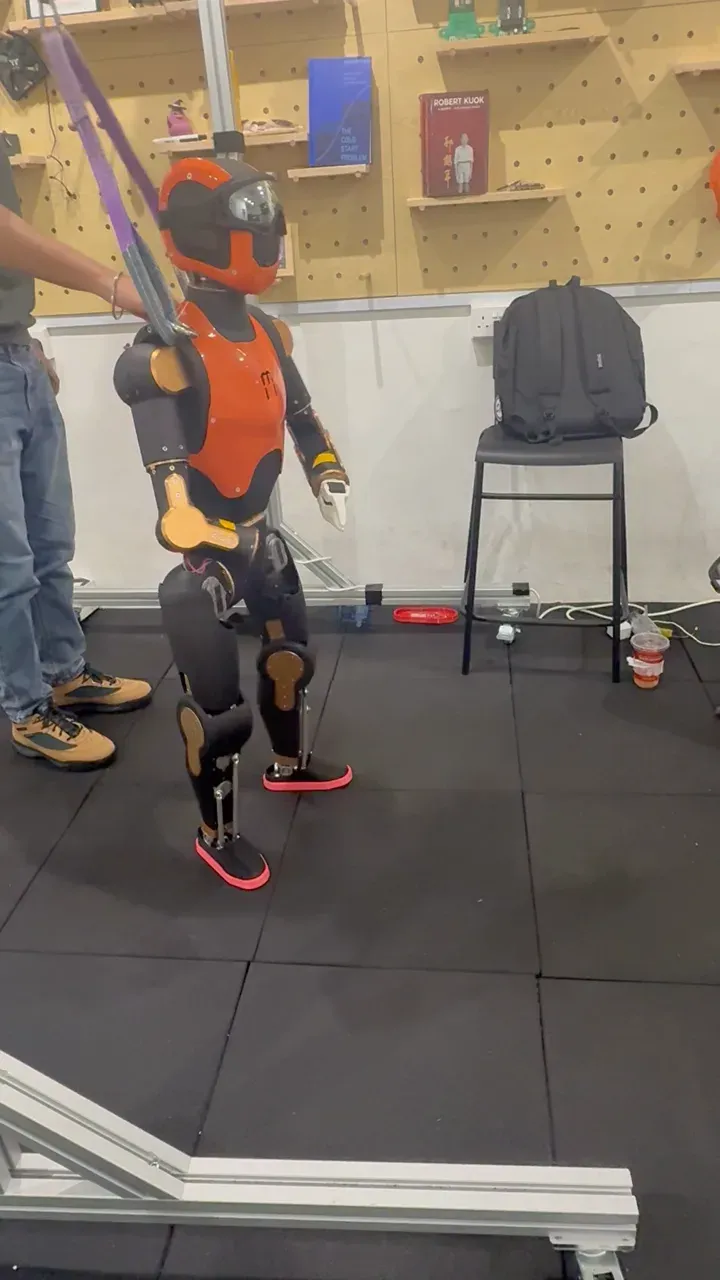
全身控制是把腿、腰和手臂視為同一個動作系統。人形機器人抬手或轉身時,身體重心會改變,控制器需要同時考慮各個關節,才能在重力下追蹤預定動作。
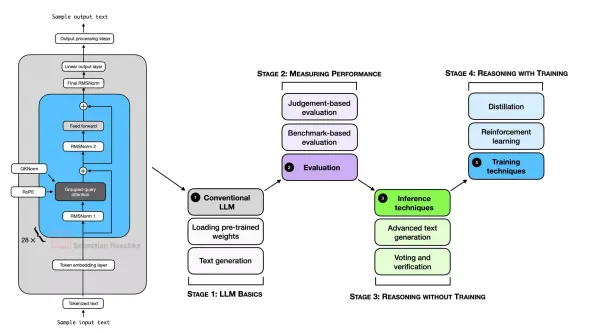
依Menlo 的技術說明,SONIC 的編碼器會把短時間的參考動作壓成動作代碼,解碼器再結合機器人狀態,輸出關節位置目標。可以把它想成先理解「接下來要怎麼動」,再決定各個關節的位置。
Asimov 移植版由 UFB 開源,保留機器人動作編碼器,並將輸出調整為 Asimov 的 23 個關節。這是適配特定機器人的模型,不能直接當成所有人形機器人的共同控制器。
2.6 毫秒代表什麼
Menlo 使用 ONNX Runtime,在 Asimov 的 RK3588 小型電腦上量測一次完整推論。移植版約有 1,380 萬個參數,使用兩個 ARM A76 核心時,一次推論約 2.6 毫秒。
| 模型 | 兩個 A76 核心的推論時間 | 測試範圍 |
|---|---|---|
| SONIC for Asimov | 2.6 毫秒 | 編碼器加解碼器 |
| 原始 GEAR-SONIC | 4.5 毫秒 | 編碼器加解碼器 |
| GEAR-SONIC v1.1 | 9.4 毫秒 | 編碼器加解碼器 |
控制政策以每秒 50 次更新,也就是每次約有 20 毫秒的時間。這些結果說明模型推論有機會放進時間預算,但數字尚未包含感測器讀取、通訊與馬達命令的整條路徑。
為什麼要把馬達迴路分開
Asimov 的馬達迴路每秒執行 200 次,每次只有 5 毫秒。讀取通訊匯流排已占用約 4 毫秒,如果把 AI 推論一起塞進去,馬達控制就可能延遲。
團隊因此把 SONIC 放在另一條執行緒與指定核心上。馬達迴路讀取最新動作,不等待模型算完。超時的推論會被丟棄,連續三次超時則進入阻尼模式,減少機器人的動作。
這也解釋了為什麼平均速度不夠。少數特別慢的推論,可能打亂控制節奏。將模型固定到指定核心後,較慢那一端的時間分布也改善了,這對機器人比漂亮的平均數更有意義。
實機示範目前走到哪裡
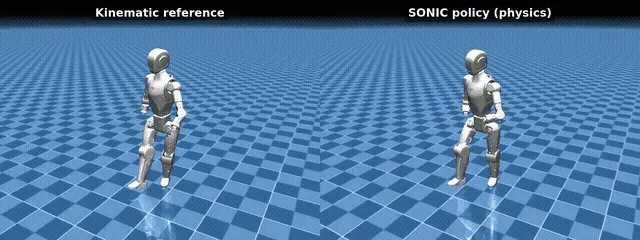
官方影片展示了模型在安全吊帶上的初步實機測試,也有模擬器中的參考動作與物理追蹤比較。影片裡的吊帶、模擬畫面與量測條件,都是理解成果的重要背景。
團隊的下一步是量測從感測器到馬達命令的完整路徑,再評估移除吊帶。我的判斷是,這個案例提供了很實用的工程方向:小型 CPU 可以承擔相當完整的控制模型,但即時性仍需要靠系統分工和失敗處理共同維持。
常見問題
這代表人形機器人不需要 GPU 嗎?
這個測試針對動作控制推論。視覺理解、語言互動與其他工作可能仍有不同的運算需求。
模擬成功就能直接自由行走嗎?
還需要實機驗證。摩擦、感測器雜訊、通訊延遲與機械差異,都會影響實際結果。
可以取得模型和程式嗎?
SONIC for Asimov 儲存庫 提供移植模型、參考動作與模擬播放工具。使用前要確認機器人硬體與控制設定相容。
結語:把算力放進可預測的控制流程
Asimov 的 SONIC 測試,讓小型運算平台的能力更具體。對機器人開發者而言,除了模型大小,更應看完整延遲、最慢情況與超時後的行為,這些才會決定控制能否長時間穩定運作。