Humyn Labs 完成 4,700 萬美元融資!Accel 領投采集全球真實人類勞動數據,補齊實體 AI 訓練拼圖
實體 AI 數據基礎設施新創 Humyn Labs 宣布完成 4,700 萬美元股權與債權融資(Accel 領投),透過雙鏡頭穿戴硬體跨越 20 多國采集人類手部與物體互動數據,供給歐美機器人企業訓練模型。

過去幾年,大型語言模型靠著網路上幾乎取之不盡的文字與網頁資料快速進化,但當 AI 準備走出螢幕、走進工廠與家庭成為「實體 AI」(Physical AI)時,整個產業立刻撞上一堵高牆:機器人根本沒有足夠的真實世界動作數據可以學習。
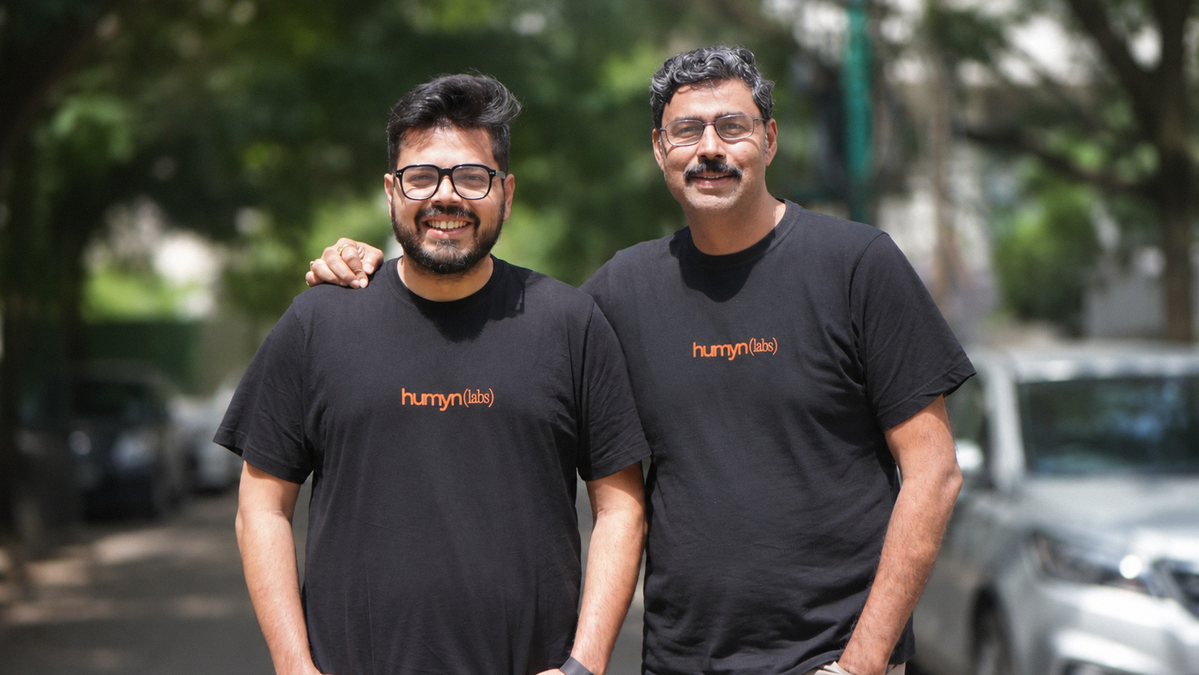
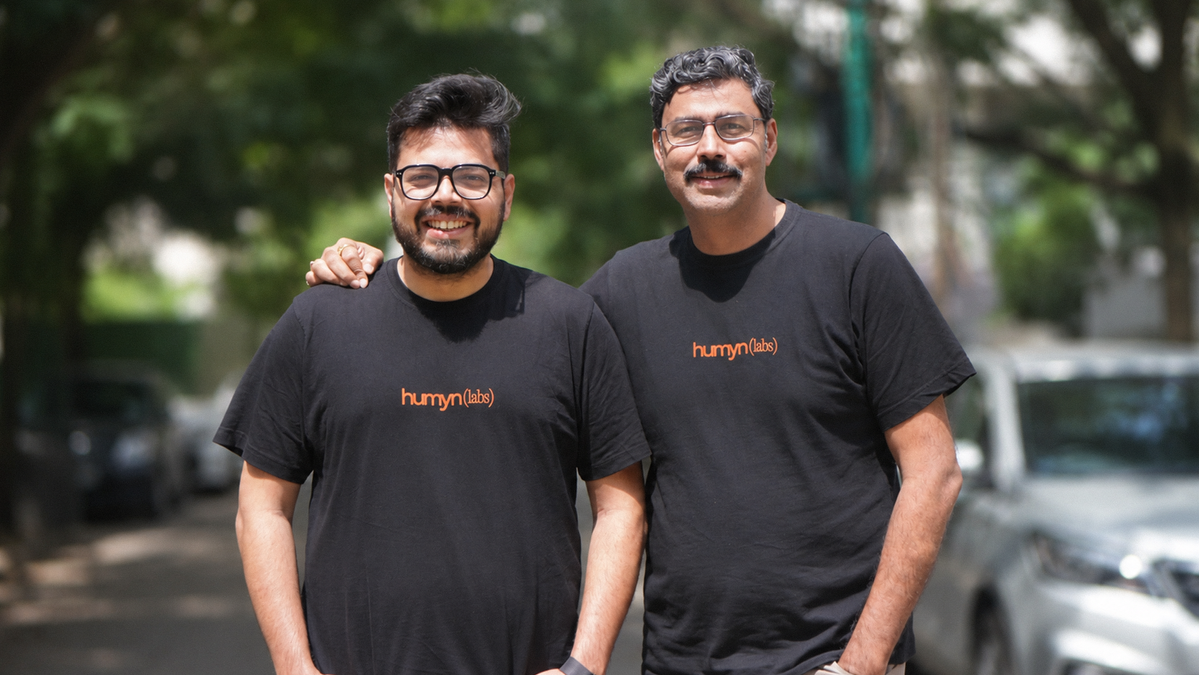
2026 年 11 月 18 日,專注於實體 AI 數據基礎設施的新創公司 Humyn Labs 宣布完成總額 4,700 萬美元的新一輪融資,在創投圈與機器人領域掀起高度關注。
這家於 2026 年初才剛由 Manish Agarwal 與 Ishank Gupta 共同創立的公司,在短短不到一年內就拿下 2,600 萬美元股權融資與 2,100 萬美元創投債權,投資陣容包含 Accel、Cactus Partners、Prosus Ventures 與 Jump Trading 等知名機構。
為什麼一家專門「幫機器人錄製人類日常勞動畫面」的新創,能這麼快獲得頂級資本重金押注?
關鍵就在於它打造了專屬的雙鏡頭穿戴式硬體與軟體管線,目前已經橫跨全球超過 20 個國家,大規模採集並標註真實人類工作與手部互動數據,直接供應給美國與全球機器人及實體 AI 模型開發商。
這不僅意味著實體 AI 產業正式進入「搶數據大戰」,也象徵數據採集正在從實驗室擺拍走向全球化、工業級的基礎設施建設。
接下來,我們將帶你一次看懂 Humyn Labs 的融資結構、雙鏡頭穿戴採集技術如何運作、為何真實勞動數據比虛擬模擬更搶手,以及這筆投資對台灣硬體與製造業帶來的啟示。
4,700 萬美元股權加債權結構解析:為什麼新創敢用債權擴張?
在新創圈,成立不到一年的公司就同時拿到股權與高達 2,100 萬美元的創投債權(Venture Debt),其實是一個非常值得細看的訊號。
這次 Humyn Labs 的 4,700 萬美元融資拆成兩部分:第一部分是 2,600 萬美元的股權投資,由知名創投 Accel 與 Cactus Partners 共同領投,並吸引 Prosus Ventures、Jump Trading 等機構參與;第二部分則是 2,100 萬美元的創投債權,由 Lighthouse Canton 與 Trifecta Capital 領投。
對剛入門科技投資的讀者來說,「股權」與「債權」的搭配代表著清楚的資金用途分工。股權資金通常用來招募頂尖研發人才、打磨軟體演算法與擴展跨國商務團隊;而創投債權則高度適合用來支應「硬體設備生產」與「營運週轉」。
因為 Humyn Labs 並不是單純寫軟體的公司,它必須自己打造雙鏡頭穿戴式採集裝置,發放到全球超過 20 個國家的合作場域與作業人員身上。當硬體製造、物流配送與跨國數據採集網絡需要快速鋪開時,利用債權來支應硬體資產與現金流,能避免創辦人與早期股東股權被過度稀釋,同時加速搶占市場先機。
| 融資項目 | 金額規模 | 主要領投與參與機構 | 戰略意義與資金角色推估 |
|---|---|---|---|
| 股權融資 | 2,600 萬美元 | Accel、Cactus Partners 領投,Prosus Ventures、Jump Trading 參投 | 驗證實體 AI 數據賽道價值,支撐演算法與跨國商業擴張 |
| 創投債權 | 2,100 萬美元 | Lighthouse Canton、Trifecta Capital 領投 | 支應雙鏡頭穿戴硬體量產、全球 20 餘國數據採集營運資金 |
| 融資總額 | 4,700 萬美元 | 頂級國際創投與專業債權機構聯手 | 協助成立不到一年的團隊快速建立跨國數據護城河 |
為什麼頂級金融與消費科技資本也進場?
除了長期深耕軟體與深科技的 Accel,這輪名單中出現 Prosus Ventures 與高頻量化交易背景的 Jump Trading,更說明了「真實世界動作數據」在資本市場眼中的稀缺性。
當語言模型的算力與架構逐漸收斂,誰能掌握高品質、結構化且具版權清晰度的多模態物理世界數據,誰就掌握了下一個十年的訓練門票。Humyn Labs 選在產業爆發前夕卡位數據供給端,正好踩在所有機器人公司最痛的瓶頸上。
延伸閱讀:Genesis AI 完成 5 億美元 A 輪融資、估值衝 35 億美元!輝達與 AMD 聯手押注靈巧機械手與通用機器人 Eno
雙鏡頭穿戴硬體怎麼運作?破解手部與物體互動的「數據黑洞」
許多人會好奇:網路上不是已經有數億支 YouTube 影片嗎?為什麼機器人不能直接看網路影片學習就好,還需要 Humyn Labs 特地派人戴上雙鏡頭硬體去拍?
這背後其實有三個非常現實的技術門檻。第一是「視角問題」,一般網路影片大多是第三人稱旁觀視角,拍攝距離遠、常常被身體遮擋,機器人根本看不清楚人類手指究竟是怎麼施力、角度怎麼微調,才把一顆螺絲鎖進孔位或把布料摺疊整齊。
第二是「深度與立體感缺失」,單一鏡頭拍出來的平面影像缺乏精準的空間深度資訊。Humyn Labs 選擇研發雙鏡頭穿戴式硬體,正是為了從人類作業者的第一人稱視角出發,透過雙眼視差捕捉立體空間幾何關係,精準記錄雙手與工具、零件接觸時的軌跡與相對位置。
第三則是「標註品質與連續性」。一般影片充滿剪輯跳轉、特效與旁白,對模型訓練來說雜訊極高。Humyn Labs 不只提供硬體,更整合了後端軟體與數據標註管線,把每一次抓取、旋轉、放置、組裝的動作切分成標準化且帶有時間軸標籤的訓練素材,讓機器人模型可以直接吞進去學習。
為什麼實驗室模擬數據還不夠用?
近年雖然不少研究機構嘗試用物理模擬器(Simulation)生成大量合成數據來訓練機器人,但真實世界永遠充滿難以模擬的變數。例如柔性布料的皺摺變化、不同材質表面的反光與摩擦力差異、液體晃動或是光線突然變暗的環境干擾。
如果只靠模擬器訓練,機器人往往一走出虛擬環境到真實工廠或家庭就會「手足無措」,這在業界稱為模擬到真實的落差(Sim-to-Real Gap)。Humyn Labs 橫跨 20 多個國家的真實採集網絡,恰好提供了環境光線、建築格局、工具樣式與工作習慣都高度多樣化的真實樣本,大幅降低模型在陌生環境失靈的風險。
延伸閱讀:HubEgo-100K 開放第一批資料:一萬小時人類工作影片,怎麼幫機器人學習?
跨越 20 多國採集真實勞動數據:全球化供應鏈的機會與考驗
把數據採集網鋪到全球超過 20 個國家,是 Humyn Labs 另一項極具野心的策略。對於歐美機器人開發商來說,如果所有訓練數據都只在美國加州的示範廚房或單一實驗室裡錄製,訓練出來的模型一旦賣到歐洲倉庫、亞洲工廠或一般住宅,表現就會大打折扣。
透過多國布局,Humyn Labs 能用更合理的單位成本,同時採集到跨地域的真實勞動場景,包含物流分揀、商業清潔、餐飲備料、零件組裝以及居家整理等長尾情境。對這些作業現場而言,參與採集的人員只需在日常工作時配戴輕量化的雙鏡頭裝置,就能把原本一次性的勞務動作,轉化為可重複授權的數位資產。
數據隱私、合規與品質控管的三重挑戰
然而,跨國採集真實工作畫面也伴隨著嚴格的合規要求。在工廠與企業場域拍攝,可能涉及商業機密、員工個人肖像隱私以及各國資料跨境傳輸法規。
Humyn Labs 必須在軟體層建立嚴密的去識別化與敏感畫面過濾機制,例如自動模糊人臉、遮蔽敏感文件或廠區機密設備編號,同時確保作業人員與合作場域都簽署清晰的數據授權協議。對採購這批數據的美國與全球機器人公司來說,資料來源合規且沒有版權爭議,甚至比單純的影片畫質更重要,因為這直接關係到未來商用機器人產品能否合法上市。
從賣晶片、賣模型走向「賣物理世界數據」
如果把實體 AI 產業鏈拆開來看,晶片廠負責提供算力,機器人本體廠負責馬達、減速機與感測器整合,基礎模型團隊負責設計視覺-語言-動作(VLA)架構。而在這三者之間,高品質的第一人稱人類操作數據正迅速成為獨立且高毛利的「第四根支柱」。
Humyn Labs 創辦人 Manish Agarwal 與 Ishank Gupta 在 2026 年初看準的,正是這塊尚未被大型科技巨頭完全壟斷的基礎設施拼圖。與其自己花好幾年燒錢造機器人與全球製造業搶單,不如成為整個實體 AI 產業背後的「數據賣水人」,同時服務多家領先的機器人模型團隊。
延伸閱讀:Agile Robots 募資 5 億美元與軟銀、NVIDIA 入局:85 億美元估值背後,Physical AI 拼什麼?
對台灣產業的啟示:硬體製造與場域數據的雙重卡位
雖然 Humyn Labs 這次聚焦於歐美機器人企業的訓練需求,但這股趨勢對台灣科技與製造業同樣有非常直接的參考價值。
首先在硬體端,雙鏡頭穿戴式採集裝置需要低功耗影像處理晶片、輕量化光學模組、高續航電池以及穩定的無線傳輸設計,這正是台灣消費電子與穿戴裝置供應鏈最擅長的領域。當全球實體 AI 數據採集規模從數千台設備擴大到數十萬台時,台灣光學鏡頭、感測器與精密機構件廠商都將迎來全新的增量訂單。
其次在製造業應用端,台灣擁有全球密度極高的半導體封測、電子組裝、精密機械與傳統製造工廠。許多台灣工廠長期面臨缺工與老師傅經驗難以傳承的痛點,過去想導入自動化設備,往往卡在「每個產線動作都不同、客製化寫程式太貴」。
未來當第一人稱穿戴採集與視覺-語言-動作模型成熟後,工廠不再需要從零撰寫複雜的機械手臂控制碼,而是讓資深作業員配戴穿戴裝置實際操作幾十次,就能產生足夠的現場示範數據來微調專屬模型。對台灣中小企業而言,提前建立場域數據規範與內部採集意識,將是未來幾年導入實體 AI 最務實的起點。
給初學者的實體 AI 數據入門:為什麼「手部互動」這麼難教?
如果用人類的學習過程來比喻,語言模型就像一個讀遍圖書館所有書籍的學生,雖然懂很多理論與常識,卻從來沒有親手煎過一顆荷包蛋或鎖過一顆螺絲。當我們試圖教機器人做家務或進工廠組裝時,最困難的不是辨識「這是一把螺絲起子」,而是理解手指在接觸物體瞬間的力道分配、手腕微調的角度,以及零件卡住時該怎麼輕輕晃動來對齊。
這些細微的物理回饋無法單靠文字描述傳遞,也很難用單純的平面照片學會。Humyn Labs 透過雙鏡頭穿戴硬體記錄下第一人稱視角的連續動作序列,等於幫機器人建立了一套「看圖學手藝」的教材庫,讓歐美機器人開發商能夠用更貼近人類真實經驗的方式,加速突破靈巧操作的瓶頸。
常見問題(FAQ)
Humyn Labs 是什麼公司?主要做什麼業務?
Humyn Labs 是一家於 2026 年初創立的實體 AI 數據基礎設施新創,由 Manish Agarwal 與 Ishank Gupta 共同創辦。該公司自行研發雙鏡頭穿戴式硬體與配套軟體,跨越全球超過 20 個國家採集並標註真實人類勞動與手部互動數據,提供給美國及全球機器人與實體 AI 模型公司作為訓練資料。
Humyn Labs 這次 4,700 萬美元融資由誰領投?
這筆 4,700 萬美元融資分為兩部分:2,600 萬美元股權融資由 Accel 與 Cactus Partners 領投,Prosus Ventures、Jump Trading 等機構參與投資;另外 2,100 萬美元創投債權則由 Lighthouse Canton 與 Trifecta Capital 領投。
為什麼機器人訓練不能只看 YouTube 影片或用模擬器生成?
一般網路影片多為第三人稱視角且經過剪輯,缺乏精準的手部細節與空間深度;而電腦模擬器雖然能快速生成大量畫面,卻很難完全還原真實世界的材質摩擦力、反光與突發干擾。雙鏡頭第一人稱真實勞動數據正好能提供立體空間感與真實物理互動細節,幫助機器人跨越模擬與現實之間的落差。
台灣企業可以從這波實體 AI 數據熱潮中看到什麼機會?
一方面,穿戴式雙鏡頭採集硬體的大量部署,將帶動台灣擅長的光學鏡頭、低功耗晶片與穿戴裝置代工需求;另一方面,台灣製造業與服務業也可以開始思考如何用合規、結構化的方式留存現場作業流程,為未來導入客製化機器人與實體 AI 預做準備。
結語
Humyn Labs 在創立不到一年內就完成 4,700 萬美元融資,再次證明實體 AI 的競爭主戰場已經從「誰的模型參數比較大」,正式延伸到「誰能掌握最多、最乾淨的真實物理世界數據」。
當機器人開始真正走進複雜多變的工廠、倉庫與日常空間,人類雙手與物體互動的每一幀立體畫面,都將成為訓練下一代通用機器人不可或缺的燃料。隨著這筆資金到位並加速擴張全球 20 餘國的採集網絡,實體 AI 數據供應鏈的專業分工也將變得越來越清晰。
如果你想持續追蹤全球實體 AI 基礎設施、機器人融資動向與台灣供應鏈的關鍵機會,歡迎免費訂閱 AI 郵報,第一時間掌握產業最新脈動。