Ollie 機器貓展示引發關注:Grok 理解情境,動作仍靠本機控制
創作者展示 Ollie 機器貓,宣稱結合舊影像、Grok 情境理解與本機運動控制。本文分清外觀、行為資料與即時控制,說明這是具身 AI 展示,並非寵物復活或意識上傳。

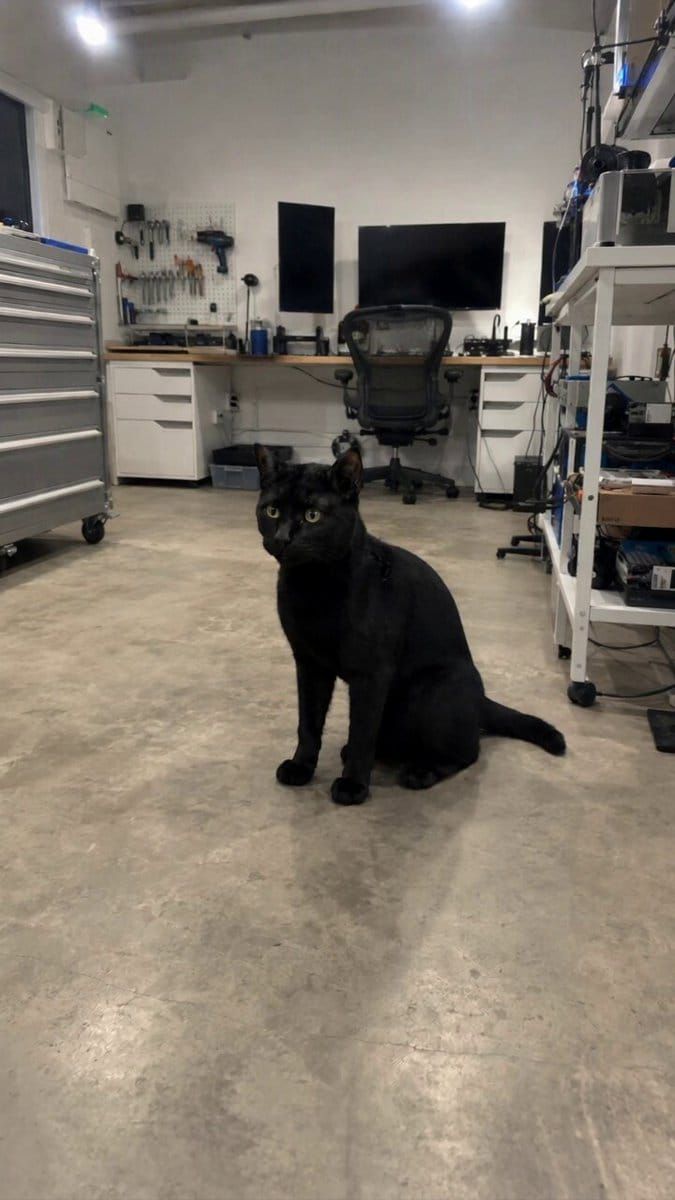
一隻外觀像貓的機器人走到鏡頭前,很容易讓人先想到情感與記憶。
Ollie 的展示也因此在 X 引起關注。
創作者在台灣時間 10 月 11 日介紹這個歷時近兩年的具身 AI 與機器人計畫,使用舊寵物保存的外觀。
他描述了自製骨架、感測器、本機運算,以及 Grok 參與情境推理的分工。
這些是創作者對作品的說明,本文沒有拆機或獨立驗證。
理解它的技術意義,要先把外觀、行為資料與動作控制分開看。
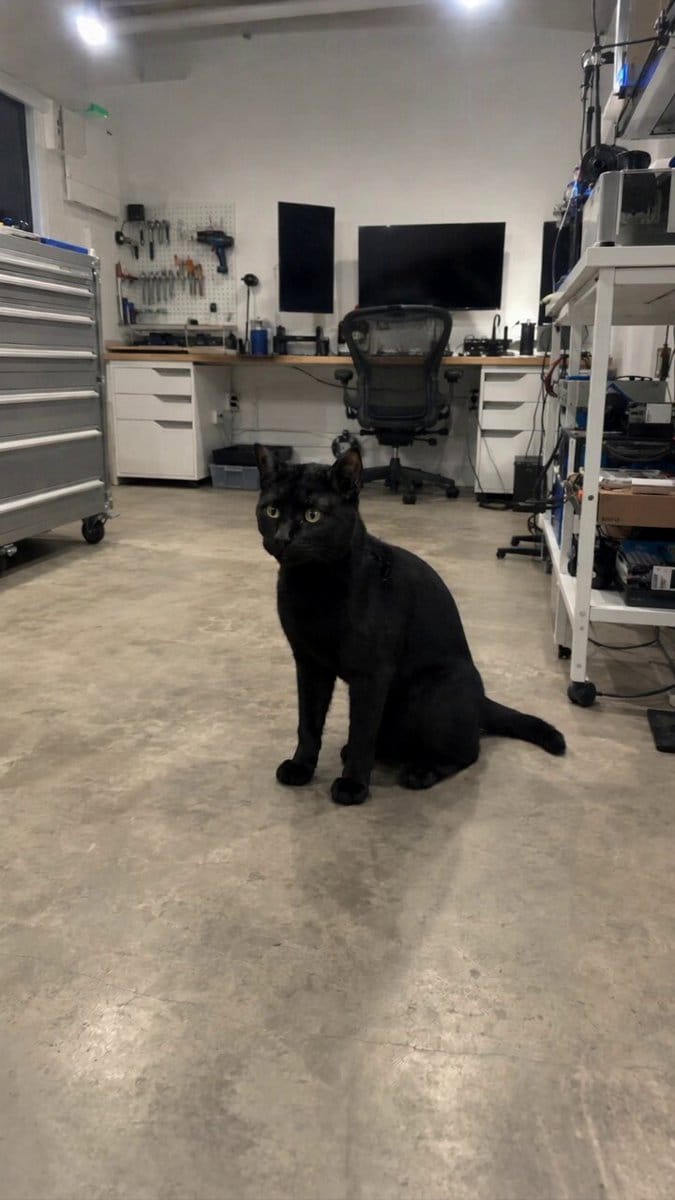
具身 AI,把理解能力接到實體行動
具身 AI 指的是讓模型透過感測器接觸環境,並透過實體裝置採取行動。
創作者說,Ollie 內部有致動器、關節回饋、相機、麥克風與觸覺感測,並使用本機邊緣運算。
致動器負責帶動機械動作。關節回饋則讓控制系統知道實際位置與運動狀態。
外觀讓人認出一隻貓,但動作仍來自機械結構與控制系統,不是外觀本身產生的生命能力。
這個區分很重要,因為畫面中的情感反應,容易讓觀眾對系統能力做超出證據的解讀。
目前可以確認的是原作者公開展示與技術自述,還不是經過獨立驗證的商業機器人規格。
舊影片提供行為參考,不代表保存了意識
創作者表示,他從過去的手機影片抽取姿勢、步態與動作節奏,作為行為設計的資料。
這些資料可以描述某些可觀察的動作,例如走路的節奏或轉身方式。
但外在動作與個體的主觀經驗是不同事情,沒有證據支持把這個計畫寫成復活或意識上傳。
即使機器模仿熟悉的步態,也只能說明系統使用了相關的行為參考。
對有情感連結的觀看者而言,這個差別可能不會減少作品的意義,但新聞描述仍應把技術與感受分清楚。
因此,本文把 Ollie 視為紀念與具身技術結合的創作展示,而不對生命或意識下結論。
Grok 理解情境,運動仍需要更快的控制層
原作者說,Grok 負責主要推理,並連接視覺、語音與空間記憶,動作則由另外的本機系統處理。
這樣的分工符合一個重要設計需求:高層次理解與即時運動,對時間的要求不同。
模型可以判斷要靠近哪個物件,控制層則需要持續處理關節與感測回饋,讓動作維持在可執行範圍。
閉迴路控制就是不斷查看實際狀態,再調整下一步動作,而不是發出命令後就不管結果。
如果推理延遲或連線失敗,實體裝置還需要自己的停止與穩定機制。
這讓展示的重點從「模型會說什麼」延伸到「不同系統如何把動作做完」。
展示之外,還有哪些問題沒有答案?
實際產品需要知道裝置在不同地面、遮擋與感測失敗時如何運作。
也要了解電力、機械限制、資料處理方式,以及人在旁邊時的停止機制。
這次貼文沒有提供足以驗證所有情況的測試報告,因此不能把短影片當成全面能力證明。
有興趣的開發者,可以從模型提出意圖、控制層執行動作、感測器確認結果的分工來理解。
這種思路同樣適用於桌面機器人或其他實體助理,但每個裝置仍需要自己的限制與驗收方式。
把可觀察的行為與尚未證明的能力分開,才能欣賞作品,也保留對技術的正確判斷。
常見問題
Ollie 是原本寵物的復活嗎?
沒有這類證據。原作者描述的是保存外觀、行為資料與機器結構結合的計畫。
Grok 直接控制每一個馬達嗎?
依原作者說明,Grok 負責高層次推理,另有本機運動控制系統處理動作。
現在可以買到同樣的產品嗎?
本次來源是創作者展示,沒有足夠資訊支持把它當成已可購買的量產產品。
結語
Ollie 的故事吸引人之處,來自情感與實體技術的結合。新聞閱讀仍應保留清楚界線:外觀與步態可以被重現,模型推理可以接進裝置,這些都不等於保存了原本的生命或意識。
延伸閱讀:美國用 Gemini、Grok 整合 29,000 個政府網站,打造政府的櫃檯
延伸閱讀:Unity 官方 AI 外掛進入 Grok Build:遊戲開發代理有了文件與操作指引