川崎 CORLEO 再登 X 熱門:四足載人機器人的 AI 模擬與 2035 年目標
川崎重工 CORLEO 四足載人概念再次引起 X 討論。本文依官方開發時程整理 2027 年模擬器、2030 年展示里程碑與 2035 年產品目標,說明概念模型、AI 模擬與可購買產品的差別。


川崎重工的四足載人概念 CORLEO 再次在 X 引起討論。它讓人想像跨越山地與崎嶇路面時,不必依賴車輪,而是坐在能用四條腿移動的機器上。
這次熱度是既有開發計畫再度受到關注,並不代表 2026 年已推出可購買產品。看懂官方時程,才能把吸引人的視覺概念與實際進度分開。
CORLEO 的四足設計想解決什麼
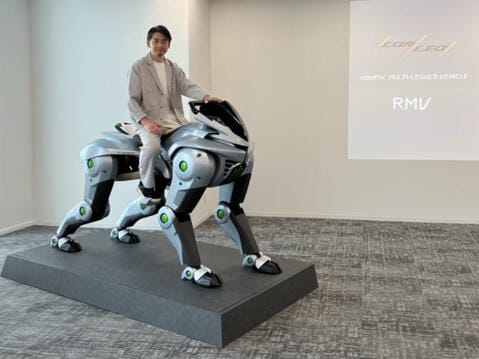
CORLEO 是川崎重工提出的四足載人移動概念,借用機器人技術與摩托車設計經驗,探索在不平整地形上移動的可能。官方展示包含概念模型與設計影像,不能把每段社群影片都當成完整實車越野測試。
載人機器人比單純讓四足機器站起來更複雜。它還要處理乘客重量、重心變化、不同地面與跌倒風險。因此,漂亮的動作概念只能說明想達成的體驗,不能取代安全與耐久測試。
官方時程把產品目標放在 2035 年
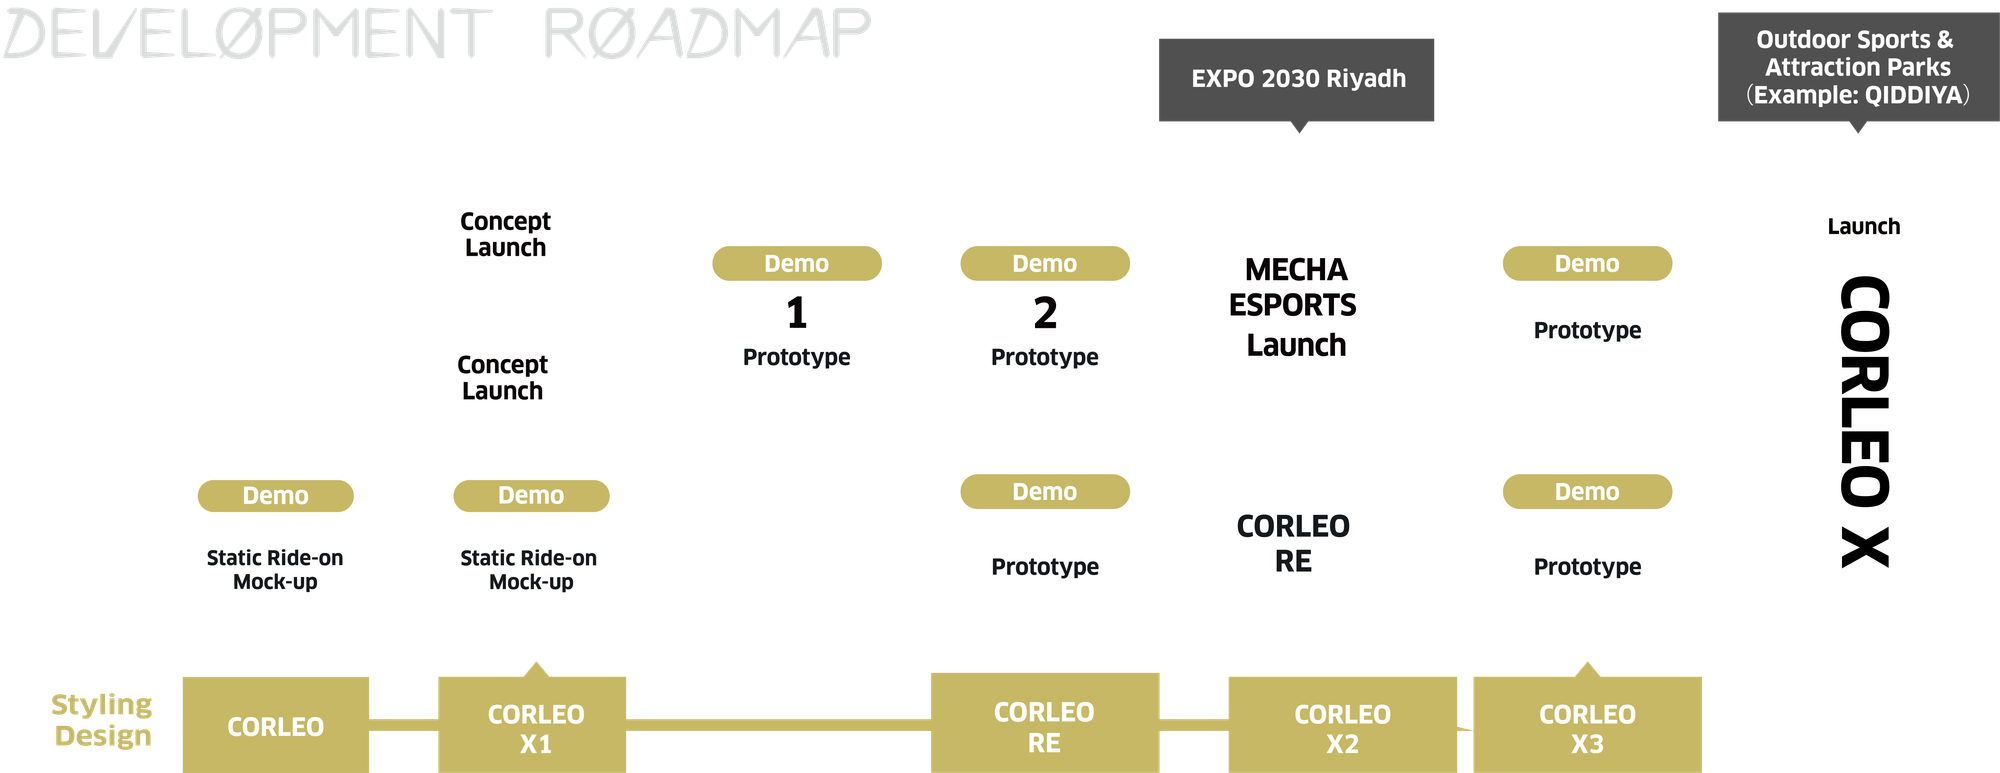
依 川崎重工官方開發路線圖,2027 年目標是建立騎乘模擬器,2030 年以利雅德世博作為重要展示與實際騎乘階段,2035 年則設定產品推出目標。
| 時間 | 官方規劃 |
|---|---|
| 2025 年 | 展示概念 |
| 2027 年 | 開發騎乘模擬器 |
| 2030 年 | 新型 CORLEO 展示與騎乘里程碑 |
| 2035 年 | 以旅遊、休閒產業為主的產品推出目標 |
這些是開發計畫,不是交貨保證。一般消費者能否購買、價格與完整效能,仍不能從這張時程表直接推算。
AI 模擬加快迭代,實機仍要驗證
川崎官方介紹其矽谷據點時,說明以大量虛擬測試與實機之間的轉換推進機器人研發。這類方法常被稱為 sim-to-real,也就是先在模擬環境試驗,再把學到的行為帶到真實裝置驗證。
模擬能讓研究團隊快速改變地形與條件,減少每個實驗都使用實體裝置的時間。但真實世界有材料磨損、感測誤差與意外接觸,模擬中的成功仍要用實機證明。
我認為 CORLEO 的看點是長期開發方法,而不是短期消費新玩具。後續若公開載人測試、安全系統與可重現的地形表現,才會更接近可評估的產品。
CORLEO 常見問題
現在可以買 CORLEO 嗎?
官方路線圖把產品推出目標放在 2035 年,目前資訊不足以當成已開賣產品。展示模型與開發計畫應分開理解。
網路上奔跑或跳躍的影片都是真實測試嗎?
應核對每支影片的官方來源與說明。概念影像、模擬與展示模型能表達設計方向,但不等同完整的實機效能證據。
結語:看開發里程碑,而不只看動作畫面
CORLEO 提供一個有趣的載人機器人方向。關注它時,應追蹤何時完成模擬器、何時有人實際騎乘,以及如何保護乘客,這些進展比一次熱門轉貼更能說明產品距離。