AGIBOT GO-3 Preview 與 Worken 公布:機器人出貨後,如何算出有用工作?
AGIBOT GO-3 Preview與Worken框架在創新日公布。解析有效自主工作時數、模型評測、硬體與Link-U OS分工,說明部署數量為何不能直接當成產出。

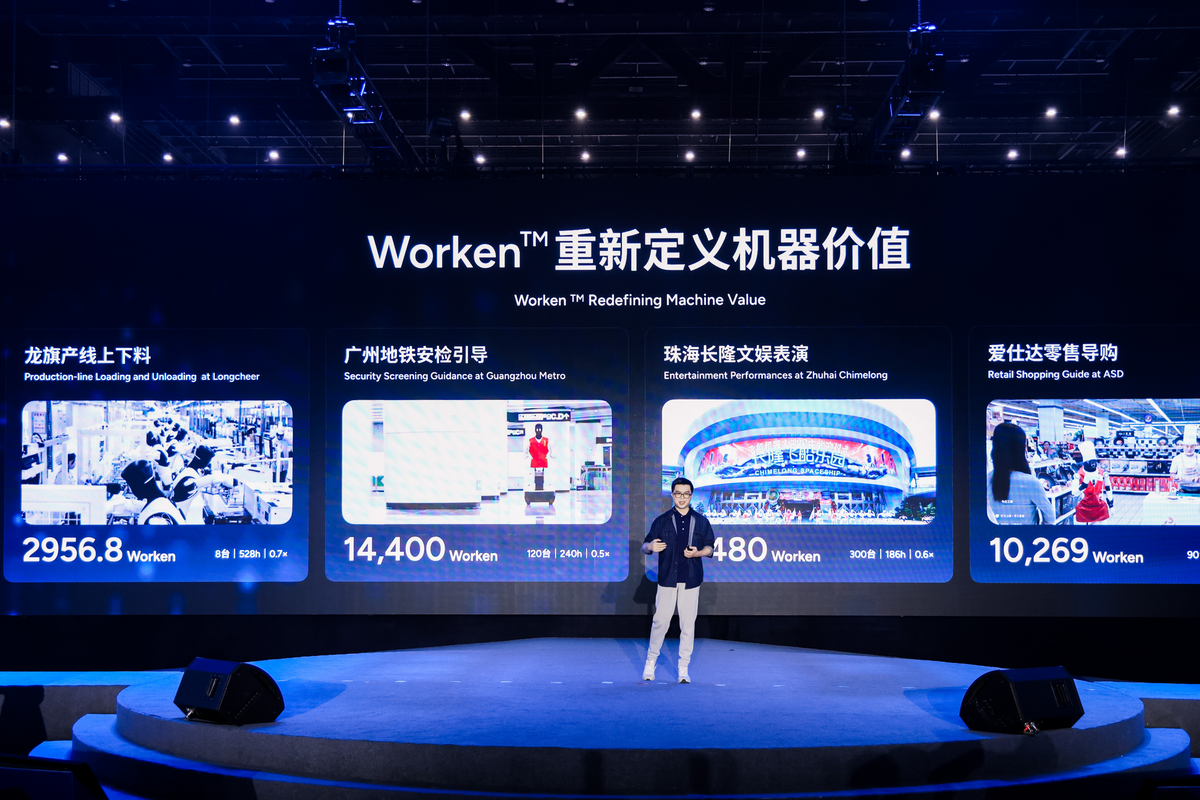
AGIBOT GO-3和Worken談的是機器人進場後的工作。兩間工廠買了相同數量的機器人,產出仍可能差很多。一台機器人經常等人接手,另一台能持續完成任務,單看出貨數便無法說明這個差別。
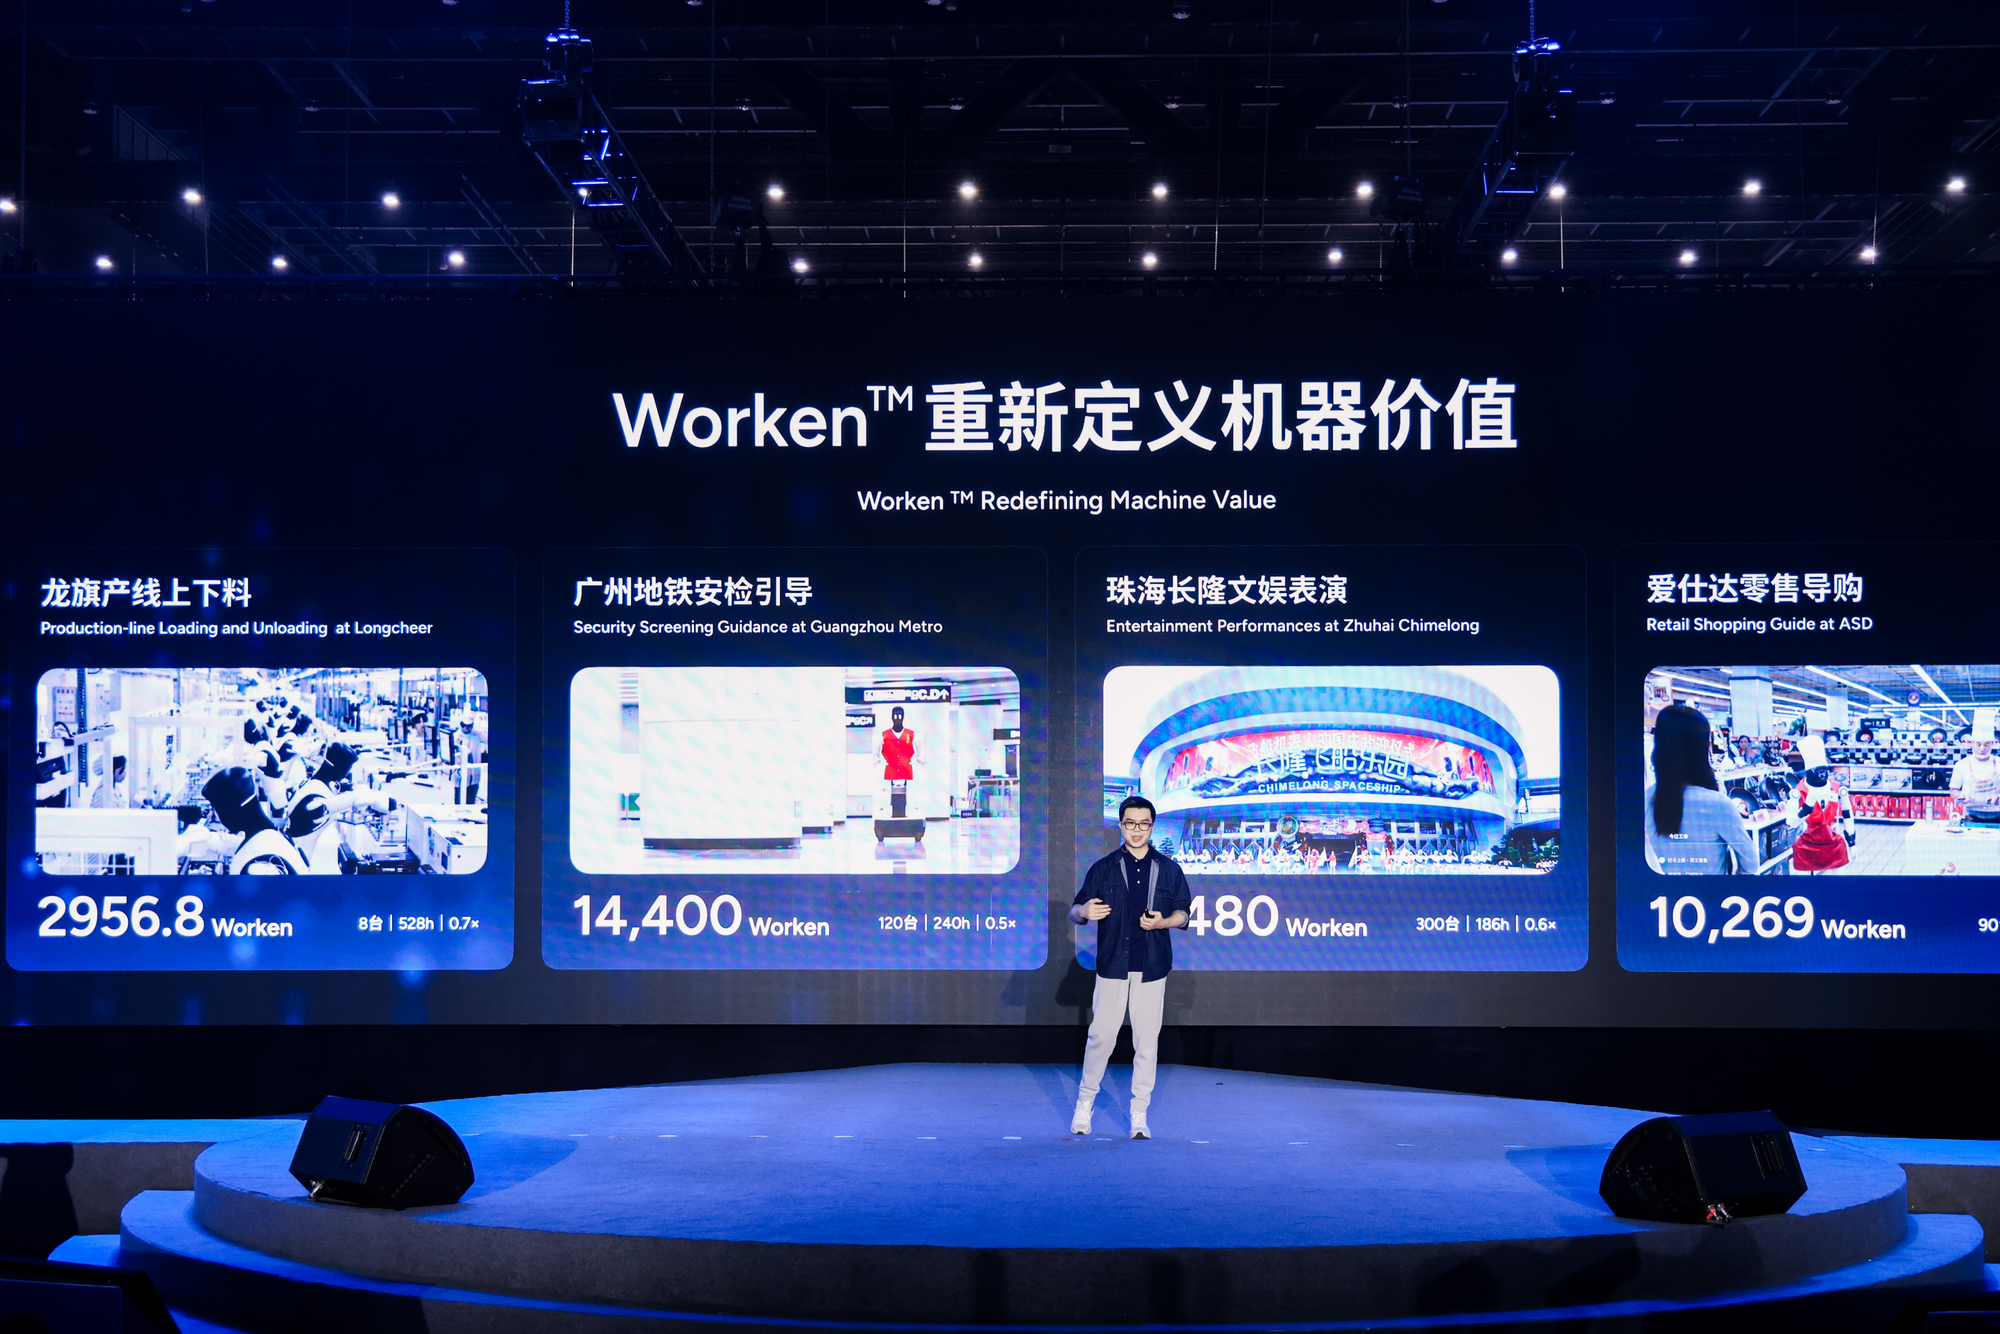
AGIBOT在2026年10月29日創新日提出Worken,希望把焦點移到有效自主工作。同場也展示AGIBOT GO-3 Preview模型,以及硬體、互動模型與作業系統更新。
Worken把實際工作的機器數、自主工作時間和輸出效率相乘。它要衡量的是在指定工作基準下交出多少有用成果,通電時間只是另一項資訊。
但這仍是公司提出、持續演進的框架,尚未成為各廠商共同採用的標準。不同任務如何比較,需要清楚定義與可追查的實際紀錄。
準備導入機器人的團隊,可以用它整理採購問題。只憑榜單名次或示範,便決定全場都能自主運作,目前證據還不足。
先分清有效工作與部署數量,才能看懂這次模型、硬體和系統各在補哪一段能力。
Worken怎麼算,和出貨數量差在哪?
它把有效工作拆成正在做事的機器人數、自主時數和任務輸出效率。AGIBOT官方公告將它稱為有效智慧工作時數,想補足只看製造與交付規模的不足。
第一項計算實際在現場執行任務的機器人,倉庫裡尚未使用的設備不能直接算進去。因為買了多少台,和當天有多少台真的進入工作,是兩個不同的營運問題。
第二項看自主完成工作的時間,並非開機總時間。若機器人經常停下來等待人遙控或重新設定,就需要把這段介入分清楚,否則很長的在線時間仍不能說明它有多少自主產出。
第三項把合格輸出與指定任務的參考基準相比,例如人員依既定作業標準能完成的工作量。這裡的合格很關鍵,因為搬了很多次卻放錯位置,不能直接算成同樣有效的產出。
一個明示假設的算例
假設某項相同工作有兩台機器人,各自自主作業三小時,合格輸出效率為人員基準的八成。按這個假設相乘,結果是4.8個等值有效工作小時,並非AGIBOT公布的現場成績。
這個例子說明,增加機器數不是唯一改進方式。如果等待接手減少,或同樣時間內的合格輸出增加,既有設備也可能交出更多有效工作,不必把改善全歸給新增採購。
但搬運一箱貨物和接待一位訪客不能直接視為同一種產出。兩者需要不同的品質基準,所以即使都換成時數,也應保留任務類型,不能把全部數字相加就當成通用生產力排名。
公司也將Worken定位為仍需由實際部署資料修正的提案。它提供一種討論方向,現階段讀者更適合追問定義是否一致,而不是直接把它當成已統一的會計單位。
要提高這些乘數,模型就得能理解工作,並接續完成。
AGIBOT Innovation Day 2026: Embodied AI, From Innovation to Real Work. 🤖
— AGIBOT (@AGIBOTofficial) October 29, 2026
What does it take to turn embodied AI into real-world productivity?
At AGIBOT Innovation Day 2026, we introduced Worken, a proposed framework for measuring the productive work robots perform in real-world… pic.twitter.com/L4LuTYG38E
GO-3 Preview如何把理解、預測與動作接在一起?
公司希望用同一個模型理解當下、預想結果,再決定下一個動作。GO-3 Preview屬於具身AI基礎模型,也就是讓AI透過機器人的感測與動作,處理實體環境裡的工作。
官方將框架稱為WRAM,整合世界推理、預測與行動。白話來說,機器人除了辨認眼前物品,還需要預想手伸過去之後會發生什麼,再安排下一步。
這個關係對實體工作特別重要。文字回答錯了可以改寫,但抓取位置或移動路徑不合適,會影響下一個動作能否繼續,因此理解和執行需要接得上。
示範少量學習,仍要保留情境
AGIBOT展示零樣本與少樣本能力。這些術語指特定測試任務沒有額外示例,或只提供少量示例時的處理方式,不代表模型完全不曾訓練,也不代表拿到新工作便永遠不需調整。
因為場地、物品和流程會變,模型是否能把已學能力轉到現場,仍要看完整條件。影片中成功一次,和每天在不同擺放方式下穩定完成,是不同層次的證據。
公司也把預訓練、後訓練與部署後改善放進同一條路線。前者先建立通用規律,後者調整特定能力,現場回饋再供後續改進,而非宣稱所有機器都能無人管理地自行學會任何事。
這讓模型更新可以和工作紀錄互相對照。例如相同設備在更新後減少多少人工接手,會比單看一次展示多做了什麼動作,更接近Worken想回答的問題。
模型能力是否有用,還要看它在測試與現場各交出什麼。
三項榜單領先,能證明哪些事?
公司公布的評測描述選定任務的表現,不能替所有部署環境作保證。公告表示,GO-3 Preview在RoboDojo的任務成功率與流程分數都列第一。
同一篇公告也稱,它在RoboTwin與RoboColiseum取得最高總分。這些名次來自公司在活動中公布的結果,本文沒有重跑榜單,也不補入官方原文未列的二手精確分數。
任務成功率與流程分數回答的問題不完全相同。一項看最後是否完成,另一項觀察執行過程,因此讀者不能只保留第一名三個字,就省略榜單名稱和測量對象。
實驗任務和現場自主時數需要接上
若要將機器人榜單放進採購討論,較有用的問題是測試任務是否接近現場工作。物品種類、擺放、可用工具與失敗後如何處理,都會影響結果能否轉用,不能只由模型名稱判斷。
例如機器人成功拿起一個物件,還不表示整個搬運流程完成。下一站是否接得住、物件是否放在正確位置、遇到阻擋是否需要人接手,都會決定這段工作能不能連續算進自主時數。
因此,榜單可以作為安排試用的線索,而現場紀錄則回答是否適合持續使用。兩種證據放在一起,比只用演示影片估計整條產線的投資回報更有依據。
公告列出的製造與服務部署案例,也應按各自工作看待。參觀接待需要對話與回應,工廠搬運需要節拍與合格完成,彼此不能交換成一個沒有任務背景的成功率。
把測試轉成現場能力,還需要硬體與互動系統配合。
AHA3、WITA與G2 Max,各接手哪段工作?
同場更新分別處理機器人能否動、能否對話,以及能否持續搬運。它們是同一場發布的不同部件,不能全部混成GO-3單一模型已具備的能力。
AHA3是第三代人形硬體架構,官方稱三智整合,把運動、互動與作業所需的硬體放進統一設計。它想減少各部件整合的複雜度,讓反應與實際動作更容易協調。
這裡的運動能力讓機器人到得了位置,作業能力讓它完成指定動作,互動能力則讓人能說明需求。因為現場工作往往三者都需要,單看某一段示範很難判斷完整流程。
WITA-Omni負責連續互動
WITA-Omni把視覺、語音、即時對話、表情與動作接在一起,並支援裝置端部署。官方說它能進行全雙工對話,也就是雙方可以在同一時間說與聽,不必完全輪流等待。
對接待情境而言,這種設計想處理的是人邊說邊改口、同時指向現場物品的互動。這是依功能提出的用途解釋,本文沒有測量吵雜場地的辨識品質或反應延遲。
它也不等於所有語言、場所與服務問題都已可用。原稿沒有在這一段提供可據以承諾的完整語言清單,所以不能用別處規格補成無條件的接待能力。
G2 Max面向工業搬運
G2 Max則是工業機器人,官方列雙臂最高四十公斤搬運能力,以及約〇點一至二點五公尺的工作高度。這些數字描述工作範圍,應和實際物料及現場配置對照。
例如載重符合,仍需確認物件形狀與可抓取位置。因為重量只是任務條件之一,不能把四十公斤當成任何同重物品、任何姿態都可安全搬運的保證。
公告談到力控制、移動與安全安排,目的是讓設備能和既有工業流程接續。是否真正穩定運作,仍要看現場整合、長時間工作及維護,而非只看一次把物品舉起來。
這些部件要一起運作,還需要連接硬體與上層應用的系統。
Link-U OS已發布,為何開放時程仍要分開?
作業系統的合作夥伴試用與年底開源計畫,不等於GO-3權重已全面可下載。AGIBOT表示Link-U OS 1.0已發布,目前由選定生態合作夥伴試用。
作業系統負責把底層硬體和上層智慧應用接起來,讓開發、部署與日常操作有共同基礎。這對不同部件協作很重要,但它與訓練後模型的參數檔是不同產物。
公司目標是在2026年底讓Link-U OS完整開源。這是後續計畫,應與當下的試用資格分開,也不能把同一日期套成GO-3權重的公開承諾。
官方將系統描述為為具身智慧打造的原生作業系統,並提到量產設備驗證。這是公司對定位與進度的說明,本文沒有獨立比較所有廠商,因此不替「產業第一」作普遍事實認證。
本次原文也沒有提供完整產品價格、台灣供貨或一般開發者可用的GO-3下載條件。若要安排試用,應先向產品方確認任務與取得資格,而不是把介紹文章當成即刻安裝指南。
取得產品以前,團隊可以先整理現有人工接手與工作完成紀錄。
用同一件工作記錄有效自主時數,再談投資
我建議先固定任務、合格標準與人介入記法,再比較實際產出。這是依Worken提案提出的評估方法,本文沒有參與工廠部署或驗證任何節省人力比例。
例如同一條搬運路線,先說明物件要放到哪裡、何時算完成,再把等待接手與自主工作分開。因為若每次都換驗收標準,模型更新前後的數字就難以解釋。
另外,同一台機器人若上午搬運、下午接待,應分別列出兩種任務的有效時數。因為基準不同,分開保存才能看出究竟哪一項能力改善,避免工作組合改變卻被當成整體效率提升。
接著應把人工協助的原因留存,例如物件偏位、下一站尚未準備好,或需要重新安排動作。這些原因能幫團隊知道問題來自模型、設備還是流程,才有辦法改進真正拖慢工作的地方。
另外,購機費以外還有整合、維護與停機時間。即使有效時數增加,若同時需要大量額外人力維持,也應放回完整成本一起看,不能只用一個乘積替代投資評估。
Worken較有用的地方,是讓討論從交付多少台,移到什麼工作、做多久、合格多少。當工作可驗收、介入可追查,它才有機會成為採購與改善的共同語言。
延伸閱讀:Liquid AI 推出 LFM3:六款小模型處理文字、影像與語音,本機部署前先看什麼?
延伸閱讀:RoboJev 開放機器人成功判斷模型:95.2% 成績、每千次 0.19 美元怎麼讀?
AGIBOT GO-3與Worken常見問題
Worken已經是機器人產業標準嗎?
它是機器人公司AGIBOT提出、仍在演進的框架。不同工作需要任務基準與現場資料,目前不能當成所有機器人廠商已統一採用的標準。
榜單第一代表工廠可以零介入嗎?
名次反映選定評估框架的結果,而且本次數字由公司公布。真實場地的連續工作與人介入頻率仍須另外驗證,不能直接從榜單代換。
GO-3和Link-U OS都已全面開源嗎?
公告明確寫的是Link-U OS由選定夥伴試用,目標年底完整開源。本文採用的官稿沒有相同的GO-3權重公開時程,所以不把兩者合併。
所有通電時間都能算進Worken嗎?
公式看的是自主工作時間。開機等待、停下來交給人處理等情況,需要按任務紀錄分開,才能知道機器人實際交出多少有效工作。
看見完整工作,才知道機器人價值
AGIBOT這次把模型、硬體、互動和系統放在同一場發布,也提出衡量有效產出的問題。準備導入的團隊,可以先用Worken整理任務與人介入,再要求相應證據。
下一步先選一件明確工作,保留合格輸出與完整成本,會比只追出貨量或榜單更容易判斷機器是否適合現場。
歡迎免費訂閱AI郵報,持續追蹤機器人、模型開放與實際部署條件。