
AI新聞
川崎 CORLEO 再登 X 熱門:四足載人機器人的 AI 模擬與 2035 年目標
川崎重工 CORLEO 四足載人概念再次引起 X 討論。本文依官方開發時程整理 2027 年模擬器、2030 年展示里程碑與 2035 年產品目標,說明概念模型、AI 模擬與可購買產品的差別。
AI新聞
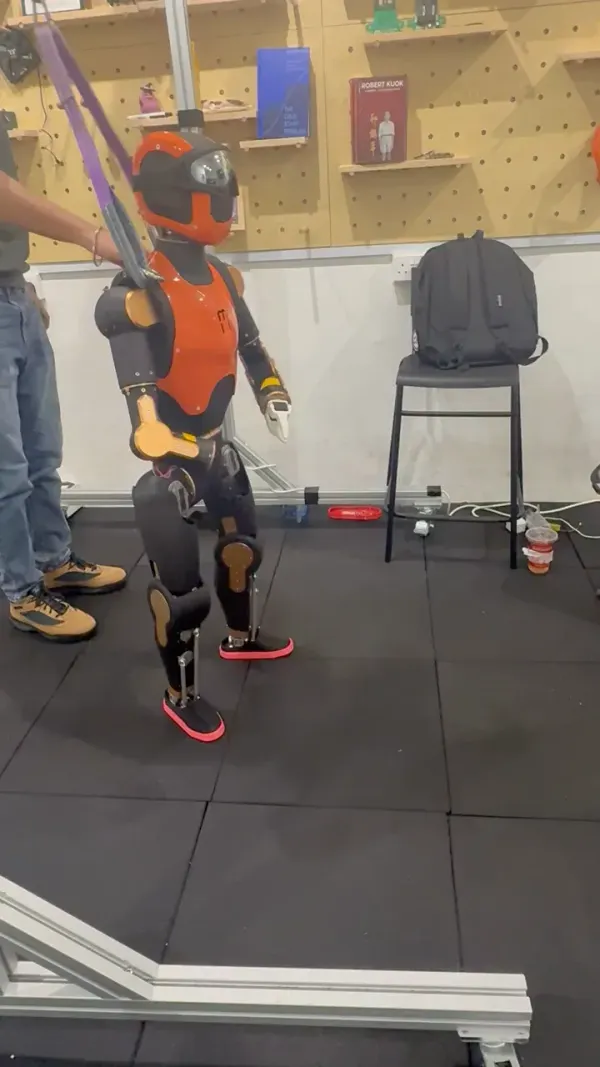
川崎重工 CORLEO 四足載人概念再次引起 X 討論。本文依官方開發時程整理 2027 年模擬器、2030 年展示里程碑與 2035 年產品目標,說明概念模型、AI 模擬與可購買產品的差別。
AI新聞
Menlo Research 測試 NVIDIA SONIC 與 Asimov 移植版本,在機器人內建 ARM CPU 執行全身控制。本文解讀 2.6 毫秒推論、馬達迴路分工,以及初步實機測試的限制。
AI新聞
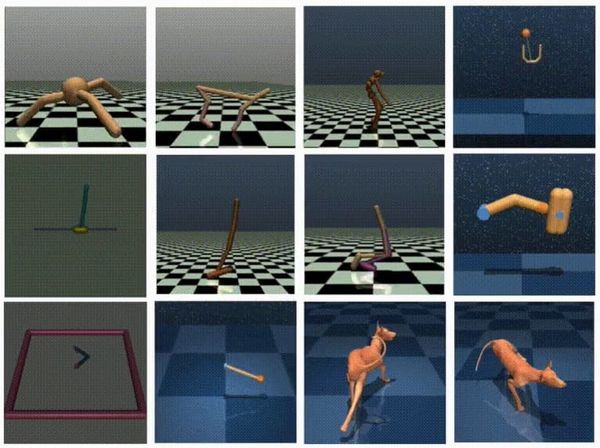
Gautham Vasan 的博士研究探討機器人即時強化學習,AVG 每次互動更新一次,不儲存經驗重播資料。本文解析串流學習、遠端與本機分工,以及真實機器人數小時學習的實驗界線。
AI新聞
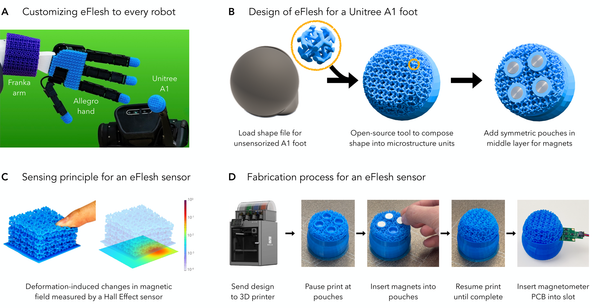
eFlesh 用可列印結構、磁鐵與磁性感測建立可自訂觸覺皮膚。本文解析磁場如何讀出接觸、官方測試與成本,說明不到五美元指的是磁鐵,以及開源設計如何配合不同機器人。
AI新聞
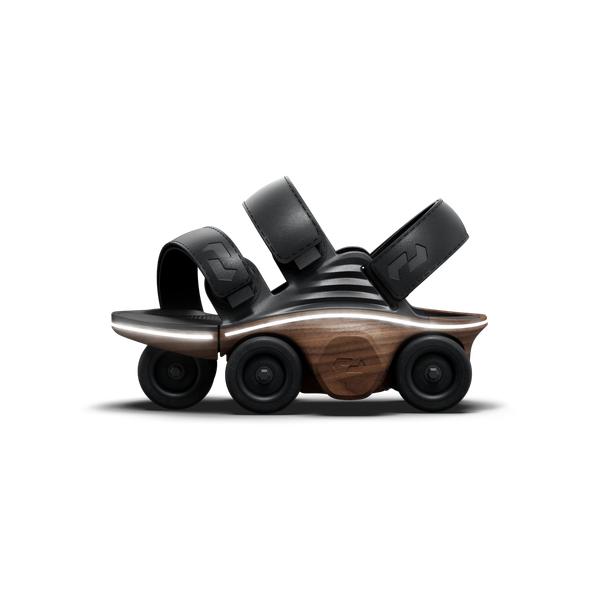
Shift Robotics 推出 Moonwalkers DUSK,讓穿在鞋外的機器人裝置配合步態提供動力。本文整理官方價格、出貨資訊、尺寸速度與 SENSA 控制,說明它和溜冰鞋的差別及使用前應確認的條件。
AI新聞
Daimon 在 IROS 2026 展示串珠與帆布袋製作,強調觸覺感測、資料與世界模型。本文拆解視覺和觸覺的分工、DM-Tac 與 TWM,說明展示能證明什麼,以及量產仍需哪些證據。
AI 新聞
Dyna Robotics 用洗衣房展示長時間自主。從柔軟物件、相依步驟與錯誤復原,理解機器人現場導入需要的證據。
AI 科技新聞
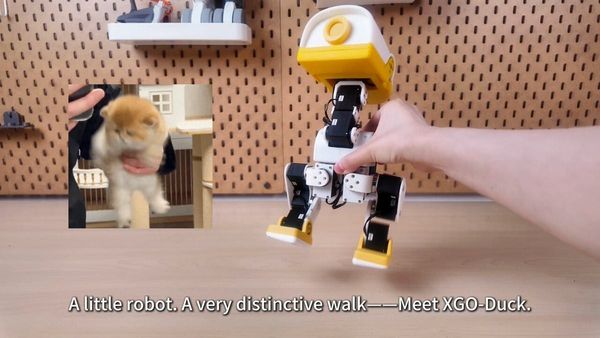
Luwu Dynamics 開源 XGO-Duck,以 Arduino Uno Q、15 顆伺服馬達與神經網路控制雙足動作。本文說明雙處理器架構與安全設計。
AI 科技新聞
World Labs 推出 Atlas 世界模型,結合精準運鏡、3D 重建、時空模擬與機器人應用。本文整理功能、Marble 差異及目前限制。
AI 科技新聞
MHS 想建立 AI Agent 與實體設備的共同介面。真正關鍵不是 Claude 表演,而是跨設備整合、安全限制與可重現性。
AI 科技新聞
Figure 用 Index 付費蒐集人類做家事與工作的影片。真正的競爭力不是影片數量,而是可持續訓練 Helix 的資料供應鏈。

AI 科技新聞
Dyna-2 用超過 100 萬小時人類操作影片預訓練機器人模型。真正突破不是單一展示,而是人類影片可能成為機器人可規模化的資料來源。